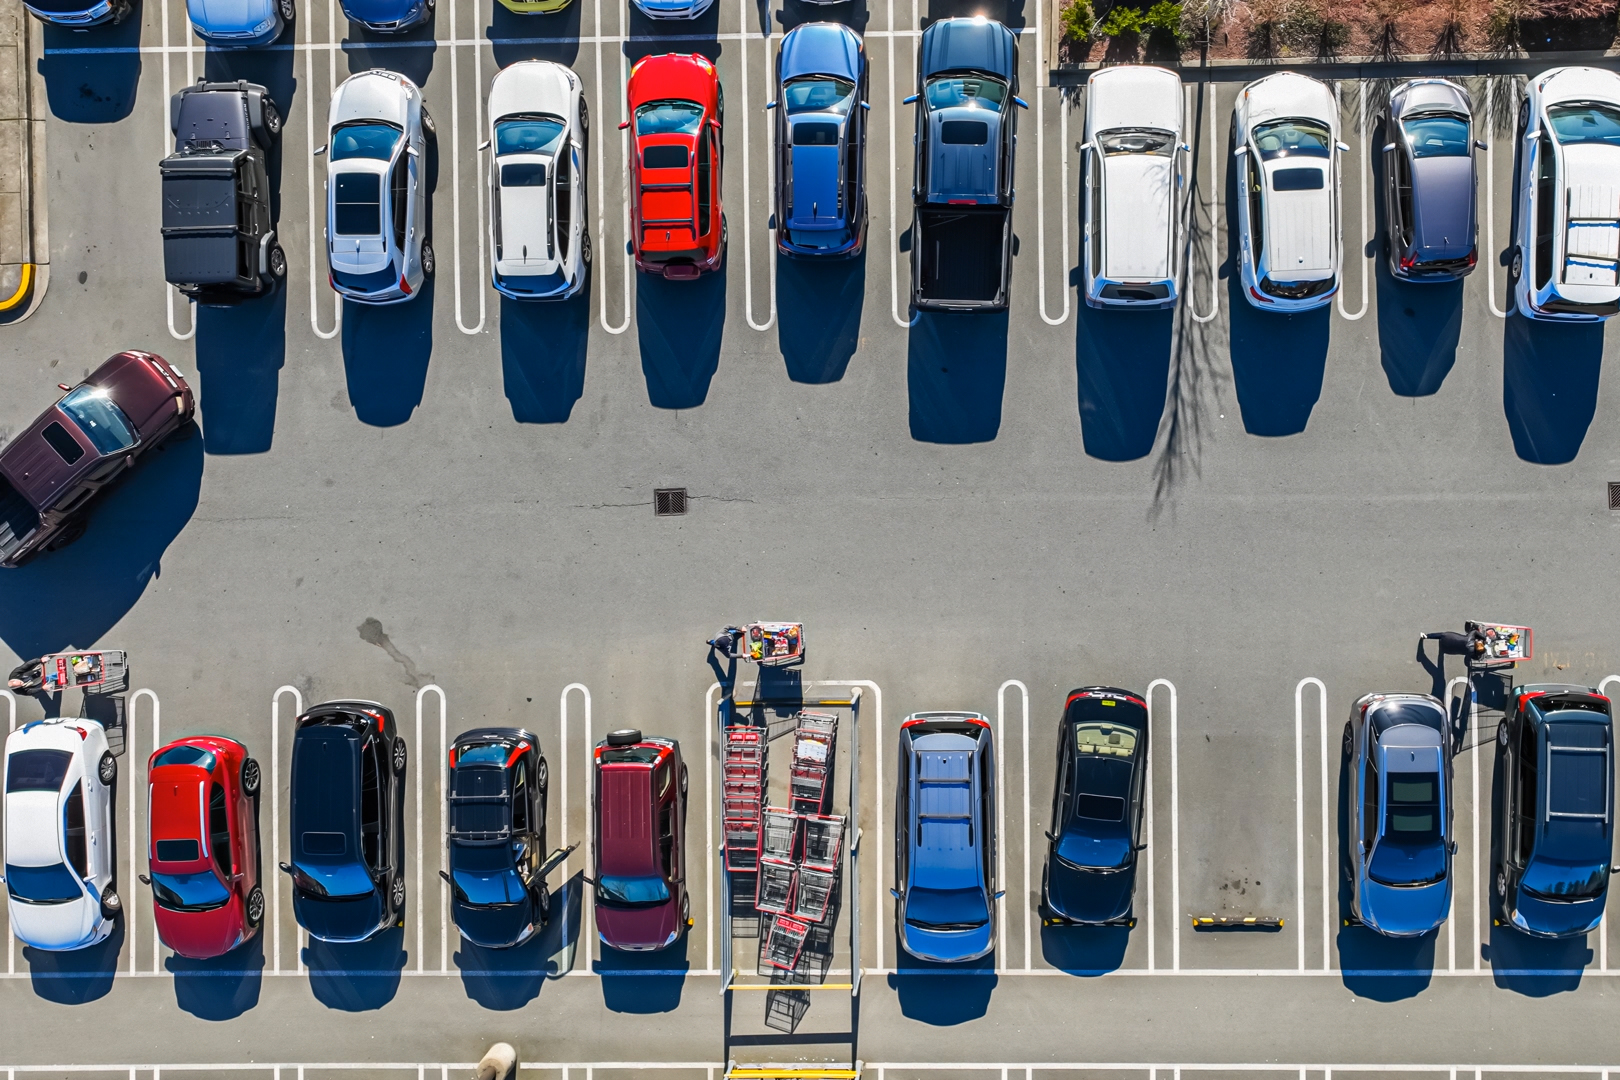
MIT-ის მკვლევრებმა პარკირების პრობლემის მოსაგვარებლად ახალი სისტემა შექმნეს: დაზოგეთ დრო და შეამცირეთ საცობები
მძღოლები ხშირად დიდ დროს კარგავენ პარკირების ადგილის ძიებაში, რაც იწვევს საცობებს და დაბინძურებას. MIT-ის მკვლევრებმა შეიმუშავეს ინოვაციური სისტემა, რომელიც მძღოლებს მიმართულებას აძლევს არა მხოლოდ დანიშნულების ადგილისკენ, არამედ ოპტიმალური პარკირების ზონისკენ. სისტემა ითვალისწინებს ავტოსადგომის სიახლოვეს და თავისუფალი ადგილების ალბათობას, რამაც სიმულაციური ტესტების მიხედვით, შესაძლოა 66%-მდე დროის დაზოგვა გამოიწვიოს და მნიშვნელოვნად შეამციროს ქალაქებში საცობები.
ეს ყოველდღიურად ხდება — ქალაქში მიმავალი მძღოლი სანავიგაციო აპლიკაციაში ამოწმებს, რამდენ ხანს გაგრძელდება მგზავრობა, მაგრამ დანიშნულების ადგილზე მისვლისას ვერ პოულობს თავისუფალ პარკირების ადგილს. სანამ საბოლოოდ გააჩერებს მანქანას და დანიშნულების ადგილამდე ფეხით მივა, ის მოსალოდნელზე ბევრად გვიან აღმოჩნდება. პოპულარული სანავიგაციო სისტემების უმეტესობა მძღოლებს ადგილზე აგზავნის იმ დამატებითი დროის გათვალისწინების გარეშე, რომელიც შეიძლება საჭირო იყოს პარკირების მოსაძებნად. ეს მძღოლებისთვის მხოლოდ თავის ტკივილს არ იწვევს. მას შეუძლია გააუარესოს საცობები და გაზარდოს გამონაბოლქვი, რადგან მძღოლები დადიან და პარკირების ადგილს ეძებენ. ამ არასათანადო შეფასებამ ასევე შეიძლება ხელი შეუშალოს ადამიანებს საზოგადოებრივი ტრანსპორტით სარგებლობაში, რადგან ისინი ვერ ხვდებიან, რომ ეს შეიძლება იყოს უფრო სწრაფი, ვიდრე მანქანით სიარული და პარკირება.
MIT-ის მკვლევრებმა ამ პრობლემას მიმართეს სისტემის შემუშავებით, რომელიც შეიძლება გამოყენებულ იქნას ისეთი პარკინგების გამოსავლენად, რომლებიც საუკეთესო ბალანსს გვთავაზობენ სასურველ ლოკაციასთან სიახლოვესა და პარკირების ადგილების ხელმისაწვდომობის ალბათობას შორის. მათი ადაპტირებადი მეთოდი მომხმარებლებს მიმართავს იდეალური პარკირების ზონისკენ და არა მხოლოდ დანიშნულების ადგილისკენ. სიეტლის რეალური მოძრაობის მონაცემებით ჩატარებულ სიმულაციურ ტესტებში, ამ ტექნიკამ მიაღწია დროის 66 პროცენტამდე დაზოგვას ყველაზე გადატვირთულ პირობებში. მძღოლისთვის ეს შეამცირებდა მგზავრობის დროს დაახლოებით 35 წუთით, უახლოეს ავტოსადგომზე ადგილის გათავისუფლების მოლოდინთან შედარებით. მიუხედავად იმისა, რომ მათ ჯერ არ შეუმუშავებიათ რეალური სამყაროსთვის მზა სისტემა, მათმა დემონსტრაციებმა აჩვენა ამ მიდგომის სიცოცხლისუნარიანობა და მიუთითებს იმაზე, თუ როგორ შეიძლება მისი განხორციელება.
„ეს ფრუსტრაცია რეალურია და ბევრი ადამიანი გრძნობს, ხოლო უფრო დიდი პრობლემა ის არის, რომ მგზავრობის დროის სისტემატური არასათანადო შეფასება ხელს უშლის ადამიანებს ინფორმირებული არჩევანის გაკეთებაში. ეს ართულებს ადამიანებისთვის საზოგადოებრივ ტრანსპორტზე, ველოსიპედებზე ან ტრანსპორტის ალტერნატიულ ფორმებზე გადასვლას“, – ამბობს MIT-ის კურსდამთავრებული კამერონ ჰიკერტი, ნაშრომის წამყვანი ავტორი. ჰიკერტს ნაშრომზე შეუერთდნენ სირი ლი, დოქტორი '25; ჟენბინგ ჰე, ინფორმაციისა და გადაწყვეტილების სისტემების ლაბორატორიის (LIDS) მკვლევარი მეცნიერი; და უფროსი ავტორი ქეთი ვუ, 1954 წლის კლასის კარიერული განვითარების ასოცირებული პროფესორი სამოქალაქო და გარემოს ინჟინერიის (CEE) და მონაცემთა, სისტემებისა და საზოგადოების ინსტიტუტის (IDSS) MIT-ში, ასევე LIDS-ის წევრი. კვლევა დღეს გამოქვეყნდა „ინტელექტუალური სატრანსპორტო სისტემების ტრანზაქციებში“ (Transactions on Intelligent Transportation Systems).
**პარკირების სავარაუდო ადგილები**
პარკირების პრობლემის მოსაგვარებლად, მკვლევრებმა შეიმუშავეს ალბათობაზე დაფუძნებული მიდგომა, რომელიც ითვალისწინებს დანიშნულების ადგილთან ახლოს არსებულ ყველა შესაძლო საჯარო ავტოსადგომს, საწყისი წერტილიდან იქამდე მისასვლელ მანძილს, თითოეული ავტოსადგომიდან დანიშნულების ადგილამდე ფეხით გასავლელ მანძილს და პარკირების წარმატების ალბათობას. დინამიურ პროგრამირებაზე დაფუძნებული მიდგომა, უკუღმა მუშაობს კარგი შედეგებიდან, რათა გამოთვალოს მომხმარებლისთვის საუკეთესო მარშრუტი. მათი მეთოდი ასევე ითვალისწინებს იმ შემთხვევას, როდესაც მომხმარებელი მიდის იდეალურ ავტოსადგომზე, მაგრამ ვერ პოულობს ადგილს. ის ითვალისწინებს სხვა ავტოსადგომებამდე მანძილს და თითოეულზე პარკირების წარმატების ალბათობას.
„თუ ახლოს არის რამდენიმე ავტოსადგომი, რომლებსაც წარმატების ოდნავ დაბალი ალბათობა აქვთ, მაგრამ ძალიან ახლოს არიან ერთმანეთთან, შესაძლოა უფრო ჭკვიანური იყოს იქ წასვლა, ვიდრე მაღალი ალბათობის მქონე ავტოსადგომზე წასვლა და თავისუფალი ადგილის იმედი. ჩვენი სისტემა ითვალისწინებს ამას“, – ამბობს ჰიკერტი. საბოლოო ჯამში, მათი სისტემა იდენტიფიცირებას უკეთებს ოპტიმალურ ავტოსადგომს, რომელსაც აქვს მგზავრობის, პარკირების და დანიშნულების ადგილამდე ფეხით მისასვლელად საჭირო ყველაზე დაბალი მოსალოდნელი დრო. მაგრამ არცერთი მძღოლი არ ელის, რომ ის ერთადერთი იქნება, ვინც ცდილობს პარკირებას დატვირთულ ქალაქის ცენტრში. ამიტომ, ეს მეთოდი ასევე მოიცავს სხვა მძღოლების ქმედებებს, რომლებიც გავლენას ახდენენ მომხმარებლის პარკირების წარმატების ალბათობაზე. მაგალითად, სხვა მძღოლმა შეიძლება მომხმარებლის იდეალურ ავტოსადგომზე პირველი მიაღწიოს და ბოლო პარკირების ადგილი დაიკავოს. ან სხვა მძღოლმა შეიძლება სცადოს პარკირება სხვა ავტოსადგომზე, მაგრამ შემდეგ პარკირება მომხმარებლის იდეალურ ავტოსადგომზე წარუმატებლობის შემთხვევაში. გარდა ამისა, სხვა მძღოლმა შეიძლება გააჩეროს სხვა ავტოსადგომზე და გამოიწვიოს გვერდითი ეფექტები, რომლებიც ამცირებს მომხმარებლის წარმატების შანსებს. „ჩვენი სისტემის ფარგლებში, ჩვენ ვაჩვენებთ, თუ როგორ შეგიძლიათ ამ ყველა სცენარის მოდელირება ძალიან მკაფიო და პრინციპული გზით“, – ამბობს ჰიკერტი.
**კრაუდსორსინგული პარკირების მონაცემები**
პარკირების ხელმისაწვდომობის შესახებ მონაცემები შეიძლება მომდინარეობდეს რამდენიმე წყაროდან. მაგალითად, ზოგიერთ ავტოსადგომს აქვს მაგნიტური დეტექტორები ან შლაგბაუმები, რომლებიც აკონტროლებენ შემოსული და გამავალი მანქანების რაოდენობას. მაგრამ ასეთი სენსორები ფართოდ არ გამოიყენება, ამიტომ, მათი სისტემის რეალური სამყაროსთვის უფრო განხორციელებადი რომ გახდეს, ...
თეგები:
#ინოვაცია
#mit
#პარკირება
#ტრანსპორტი
#საცობები
#ნავიგაცია
#ურბანული დაგეგმარება
#დროის დაზოგვა
#გამონაბოლქვი
წყარო: news.mit.edu
AI-ით გადამუშავებული


