როგორ განათავსოთ AI Comic Factory თქვენს პირად სივრცეში და თავიდან აიცილოთ ლოდინი
AI Comic Factory, აპლიკაცია, რომელმაც ათასობით მომხმარებელი მოიზიდა საკუთარი AI კომიქსების შესაქმნელად, წარმოუდგენლად პოპულარული გახდა. ეს გაკვეთილი გიჩვენებთ, თუ როგორ უნდა მოახდინოთ მისი კლონირება (fork) და კონფიგურაცია, რათა თავიდან აიცილოთ ხანგრძლივი ლოდინის დრო და განათავსოთ აპლიკაცია თქვენს პირად Hugging Face სივრცეში Inference API-ის გამოყენებით. მართალია, არ არის საჭირო ძლიერი ტექნიკური უნარები, მაგრამ რეკომენდებულია API-ების, გარემოს ცვლადების (environment variables) და LLM-ებისა და Sta

ღია კოდის რევოლუცია კოდირების AI-ში: OlympicCoder 7B აჯობებს წამყვან მოდელებს და მისი ინტეგრაცია IDE-ში
ეს სტატია იკვლევს ღია კოდის ხელოვნური ინტელექტის მოდელების მზარდ პოტენციალს კოდირების ასისტენტების სფეროში, განსაკუთრებით ხაზს უსვამს OlympicCoder 7B-ს. LiveCodeBench-ის შეფასებების მიხედვით, ეს 7B პარამეტრის მქონე ვარიანტი აღემატება ისეთ პოპულარულ მოდელებს, როგორიცაა Claude 3.7 Sonnet და GPT-4o. სტატია დეტალურად აღწერს, თუ როგორ შეიძლება ამ მოდელების, კერძოდ OlympicCoder 7B-ის, ინტეგრირება ინტეგრირებულ განვითარების გარემოში (IDE), როგორიცაა VSCode, LM Studio-ს გამოყენებით ოპტიმალური ლოკალური ინ
Hugging Face: კონფიდენციალური მონაცემების ცენტრალიზებული მართვა Infisical-ით
Hugging Face-ის ინფრასტრუქტურის მრავალღრუბლოვან გარემოში განვითარებასთან ერთად, საინჟინრო გუნდმა მოითხოვა კონფიდენციალური მონაცემების მართვის უფრო მოქნილი, უსაფრთხო და ცენტრალიზებული მეთოდი. HashiCorp Vault-ის მსგავსი გადაწყვეტილებების შეფასების შემდეგ, მათ აირჩიეს Infisical მისი დეველოპერებისთვის მოსახერხებელი სამუშაო პროცესების, მრავალღრუბლოვანი აბსტრაქციისა და უსაფრთხოების მძლავრი შესაძლებლობების გამო. ამ მიგრაციამ მნიშვნელოვნად გააუმჯობესა უსაფრთხოების პოზიცია Kubernetes Operator-თან, CI/CD
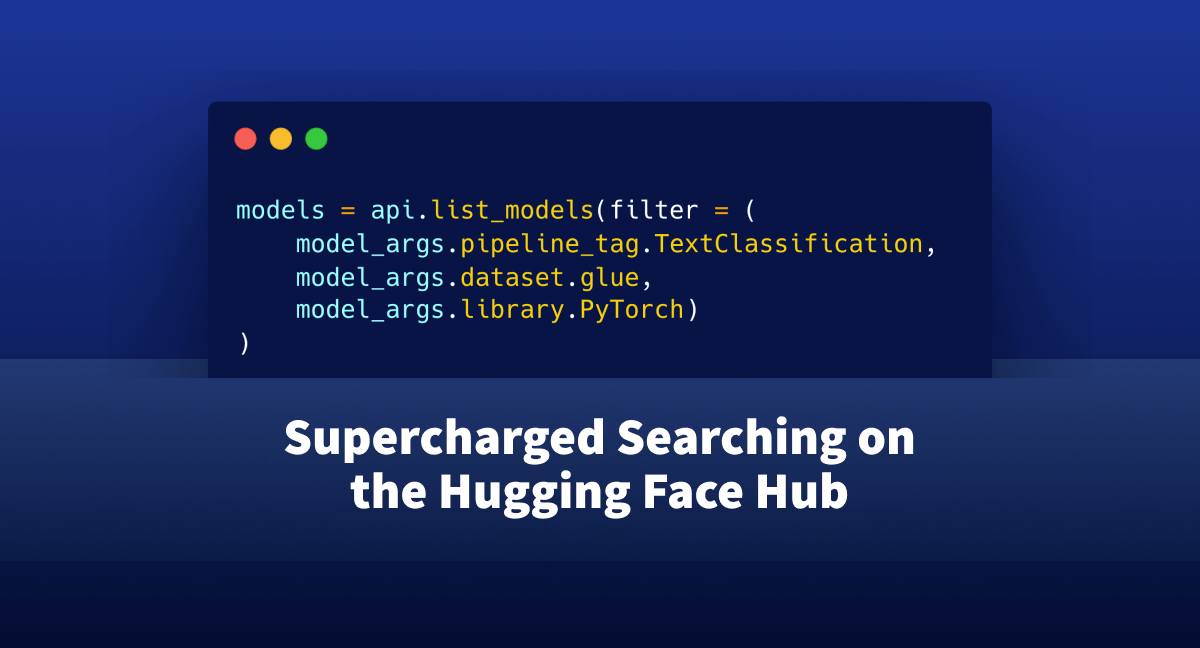
Hugging Face Hub-ის ძიების გამარტივება: პროგრამული ინტერფეისის ახალი შესაძლებლობები
სტატიაში წარმოდგენილია `huggingface_hub` ბიბლიოთეკის ახალი ფუნქციები, `ModelSearchArguments` და `ModelFilter`, რომლებიც მნიშვნელოვნად ამარტივებს Hugging Face Hub-ზე AI მოდელებისა და მონაცემთა ნაკრებების ძიებას პირდაპირ Python-ის ან Jupyter-ის გარემოდან. ეს სიახლე დეველოპერებს საშუალებას აძლევს, არ დატოვონ IDE და ეფექტურად მართონ რთული მოთხოვნები, რაც მნიშვნელოვნად აუმჯობესებს სამუშაო პროცესს.

Hugging Face AMD Instinct GPU-ების სრულყოფილ მხარდაჭერას აცხადებს ხელოვნური ინტელექტის მოდელებისთვის
AMD-ის უახლესი Instinct MI300 სერიის ამაჩქარებლების მოახლოებულ გამოშვებასთან ერთად, Hugging Face აძლიერებს AMD GPU-ების მხარდაჭერას, რაც მომხმარებლებს საშუალებას აძლევს, გაუშვან Transformers-ის ყველა მოდელი და ამოცანა კოდის ყოველგვარი ცვლილების გარეშე. თანამშრომლობა მოიცავს ინტეგრირებულ ტესტირებას, გარემოსდაცვითი კვალის მინიმიზაციას და მნიშვნელოვან წარმადობის გაუმჯობესებას, განსაკუთრებით დიდი ენობრივი მოდელებისთვის და ტექსტის გენერირების ინფერენციისთვის (TGI), სადაც AMD Instinct MI250 GPU აჭარბე

Llama Guard 4 და Prompt Guard 2: ხელოვნური ინტელექტის უსაფრთხოების ახალი მულტიმოდალური მოდელები
წარმოგიდგენთ Llama Guard 4-ს, მულტიმოდალურ მოდელს, რომელიც შექმნილია გამოსახულებებსა და ტექსტში სახიფათო კონტენტის აღმოსაჩენად, მათ შორის „jailbreak“-ის თავიდან ასაცილებლად. მასთან ერთად, Llama Prompt Guard 2 აძლიერებს დაცვას „prompt injection“-ებისა და სხვა მავნე შეტევებისგან, რაც უზრუნველყოფს ხელოვნური ინტელექტის უსაფრთხო და მოქნილ მოდერაციას. ეს მოდელები მნიშვნელოვნად აუმჯობესებენ AI სისტემების დაცვას საწარმოო გარემოში.

რობოტიკის განზოგადების გამოწვევა: მონაცემების მნიშვნელობა და LeRobot-ის წვლილი
ვიზუალურ-ენობრივ-მოქმედებითი (VLA) მოდელების მიღწევებმა რობოტებს საშუალება მისცა შეასრულონ რთული ამოცანები, თუმცა ჭეშმარიტი განზოგადება ახალ გარემოში კვლავ უდიდეს გამოწვევად რჩება. ეს სტატია ხაზს უსვამს, რომ განზოგადება ძირითადად მონაცემების ფენომენია და არა მხოლოდ მოდელის თვისება. განხილულია არსებული, ხშირად აკადემიური, მონაცემთა ნაკრებების შეზღუდვები და ხაზგასმულია მრავალფეროვანი, რეალური სამყაროს მონაცემების საჭიროება. LeRobot აქტიურად მუშაობს მონაცემთა შეგროვების დემოკრატიზაციაზე, რათა ხელი
რობოტების გენერალიზაცია: მონაცემებზე ორიენტირებული მიდგომა და LeRobot-ის როლი
Vision-Language-Action (VLA) მოდელებში მიღწევებმა რობოტებს საშუალება მისცა შეასრულონ რთული ამოცანები, მაგრამ გამოწვევად რჩება გენერალიზაცია ახალ გარემოში და უცნობ ობიექტებთან. ეს მოითხოვს არა მხოლოდ მტკიცე უნარებს, არამედ სამყაროს საღი აზრისეულ გაგებას, რაც ხშირად შეფერხებულია მრავალფეროვანი მონაცემების ნაკლებობით. სტატია ხაზს უსვამს, რომ გენერალიზაცია მონაცემთა ფენომენია და არა მხოლოდ მოდელის თვისება. LeRobot-ის ინიციატივა მიზნად ისახავს რობოტიკის მონაცემთა შეგროვების დემოკრატიზაციას, რათა შეიქ
ღრმა განმტკიცებითი სწავლება: ხელოვნური ინტელექტის მომავალი (სრული კურსის პირველი ნაწილი)
ეს სტატია ღრმა განმტკიცებითი სწავლების კურსის შესავალი ნაწილია, რომელიც ხელოვნური ინტელექტის ერთ-ერთ ყველაზე მომხიბვლელ სფეროს ეხება. აქ განმარტებულია, თუ როგორ სწავლობს აგენტი გარემოში ქცევას მოქმედებების შესრულებითა და შედეგების დანახვით. განიხილება დარგის მნიშვნელოვანი მიღწევები და მოწოდებულია დეტალური ინფორმაცია უფასო კურსის შესახებ, სადაც შეისწავლით თეორიასა და პრაქტიკას ცნობილი ბიბლიოთეკების გამოყენებით.
ინტერვიუ საშა ლუჩიონთან: AI-ს ეთიკური გამოყენება და მისი გარემოზე ზემოქმედება
წარმოგიდგენთ ინტერვიუს საშა ლუჩიონთან, Hugging Face-ის მკვლევარ მეცნიერთან, რომელიც მუშაობს მანქანური სწავლის მოდელებისა და მონაცემთა ნაკრებების ეთიკურ და საზოგადოებრივ გავლენებზე. საშა ასევე Big Science Workshop-ის ნახშირბადის კვალის სამუშაო ჯგუფის თანათავმჯდომარე და Climate Change AI (CCAI) ორგანიზაციის დამფუძნებელი წევრია. ამ ეპიზოდში ის საუბრობს იმაზე, თუ როგორ ზომავს ელექტრონული ფოსტის ნახშირბადის კვალს, როგორ დაეხმარა ადგილობრივ საქველმოქმედო სამზარეულოს ML-ის გამოყენებაში და როგორ ანიჭებს
ღრმა გაძლიერებითი სწავლის კურსი: ღირებულებაზე დაფუძნებული მეთოდები და Q-სწავლება
ეს სტატია ღრმა გაძლიერებითი სწავლის (Deep Reinforcement Learning) კურსის ნაწილია, რომელიც დამწყებიდან ექსპერტამდე დონისთვის არის განკუთვნილი. ის დეტალურად განიხილავს ღირებულებაზე დაფუძნებულ მეთოდებსა და Q-სწავლებას, განმარტავს, თუ როგორ იღებენ RL აგენტები ჭკვიან გადაწყვეტილებებს გარემოსთან ცდისა და შეცდომის გზით ურთიერთქმედებით და ჯილდოების მაქსიმიზაციით. სტატია ასევე ეხება მდგომარეობისა და მოქმედების ღირებულების ფუნქციებს შორის განსხვავებას, პოლიტიკისა და ღირებულების ფუნქციის წვრთნის ნიუანსებს,
Q-სწავლა: ნულიდან RL აგენტის შექმნის გზამკვლევი
აღმოაჩინეთ Q-სწავლის ალგორითმი, ღრმა გაძლიერებითი სწავლის კლასის ფუნდამენტური ნაწილი. ეს სტატია განმარტავს Q-ფუნქციის, Q-ცხრილისა და ეფსილონ-ხარბი სტრატეგიის მუშაობის პრინციპებს, გასწავლით თუ როგორ შექმნათ თქვენი პირველი გაძლიერებითი სწავლის აგენტი ნულიდან და განაახლოთ მისი ქცევის მოდელი გარემოსთან ურთიერთქმედებისას.

NVIDIA Isaac GR00T N1.5: ინტელექტუალური რობოტების შექმნის ახალი ეტაპი
NVIDIA-მ გამოაცხადა Isaac GR00T N1.5-ის გამოშვება, რომელიც წარმოადგენს მსოფლიოში პირველი ღია ფუნდამენტური მოდელის, Isaac GR00T N1-ის, უმნიშვნელოვანეს განახლებას განზოგადებული ჰუმანოიდური რობოტების მსჯელობისა და უნარებისთვის. ეს პლატფორმა შექმნილია ინტელექტუალური, ადაპტირებადი რობოტების შექმნის დასაჩქარებლად, მრავალმხრივი შეყვანის (ენა, გამოსახულებები) დამუშავებით და მრავალფეროვან გარემოში მანიპულაციური ამოცანების შესასრულებლად. GR00T N1.5 ახლა ხელმისაწვდომია დეველოპერებისთვის, რაც მათ საშუალებას
ღრმა Q-სწავლება: როგორ ვავარჯიშოთ აგენტები Atari-ს თამაშებში
ეს სტატია ღრმა გაძლიერებული სწავლების კურსის ნაწილია. განვიხილავთ, თუ როგორ გადადის ტრადიციული Q-სწავლება, რომელსაც შეზღუდვები აქვს დიდი მდგომარეობათა სივრცეების შემთხვევაში, ღრმა Q-სწავლებაში. ეს უკანასკნელი იყენებს ნერვულ ქსელებს Q-მნიშვნელობების აპროქსიმაციისთვის, რაც საშუალებას გვაძლევს მოვამზადოთ აგენტები რთული გარემოებისთვის, როგორიცაა Atari-ს თამაშები. სტატია დეტალურად აღწერს Deep Q-Network-ის არქიტექტურას, მონაცემთა წინასწარ დამუშავებას და ჩარჩოების დაწყობის მნიშვნელობას დროითი შეზღუდვებ
Hugging Face Optimum: ტრანსფორმერების მოდელების ოპტიმიზაცია და ONNX-ში ექსპორტი წარმოებისთვის
ეს სახელმძღვანელო დეტალურად აღწერს, თუ როგორ უნდა მოხდეს Transformers მოდელების ექსპორტირება ONNX ფორმატში Hugging Face Optimum ბიბლიოთეკის გამოყენებით, რათა მივაღწიოთ მაქსიმალურ ეფექტურობას წარმოების გარემოში. სტატია განმარტავს ONNX-ის, როგორც ღია სტანდარტის მნიშვნელობას, წარმოგიდგენთ Optimum-ის ფართო შესაძლებლობებს მოდელის ოპტიმიზაციისთვის და იკვლევს კონვერტაციის სხვადასხვა მეთოდს, მარტივი API-დან მოწინავე ფუნქციონალამდე.

SGLang და Hugging Face-ის ტრანსფორმერები: წარმოების დონის ხელოვნური ინტელექტის დასკვნა მაქსიმალური სიჩქარით
SGLang, რომელიც შექმნილია ხელოვნური ინტელექტის მაღალი გამტარუნარიანობისა და დაბალი შეყოვნების დასკვნისთვის, ახლა სრულყოფილად ინტეგრირდება Hugging Face-ის ტრანსფორმერებთან. ეს ინტეგრაცია მომხმარებლებს საშუალებას აძლევს, გააერთიანონ ტრანსფორმერების მოქნილობა SGLang-ის მაღალ წარმადობასთან, რაც უზრუნველყოფს AI მოდელების უფრო სწრაფ და რესურსეფექტურ განლაგებას წარმოების გარემოში, თუნდაც იმ მოდელებისთვის, რომლებიც მშობლიურად არ არის მხარდაჭერილი.
აქტორ-კრიტიკოსის მეთოდები ღრმა განმტკიცებით სწავლაში
სტატია განიხილავს აქტორ-კრიტიკოსის მეთოდებს, ჰიბრიდულ მიდგომას ღრმა განმტკიცებით სწავლაში, რომელიც აერთიანებს პოლიტიკაზე დაფუძნებულ და ღირებულებაზე დაფუძნებულ მეთოდებს. ეს მიდგომა მიზნად ისახავს ისეთი პოლიტიკის გრადიენტული ალგორითმების, როგორიცაა Reinforce, მაღალი დისპერსიის პრობლემის გადაჭრას, რაც ხელს უწყობს სწავლის სტაბილიზაციასა და დაჩქარებას. სტატია მოიცავს Advantage Actor Critic (A2C) მეთოდს და მის გამოყენებას რობოტულ გარემოში Stable-Baselines3-ის მეშვეობით.
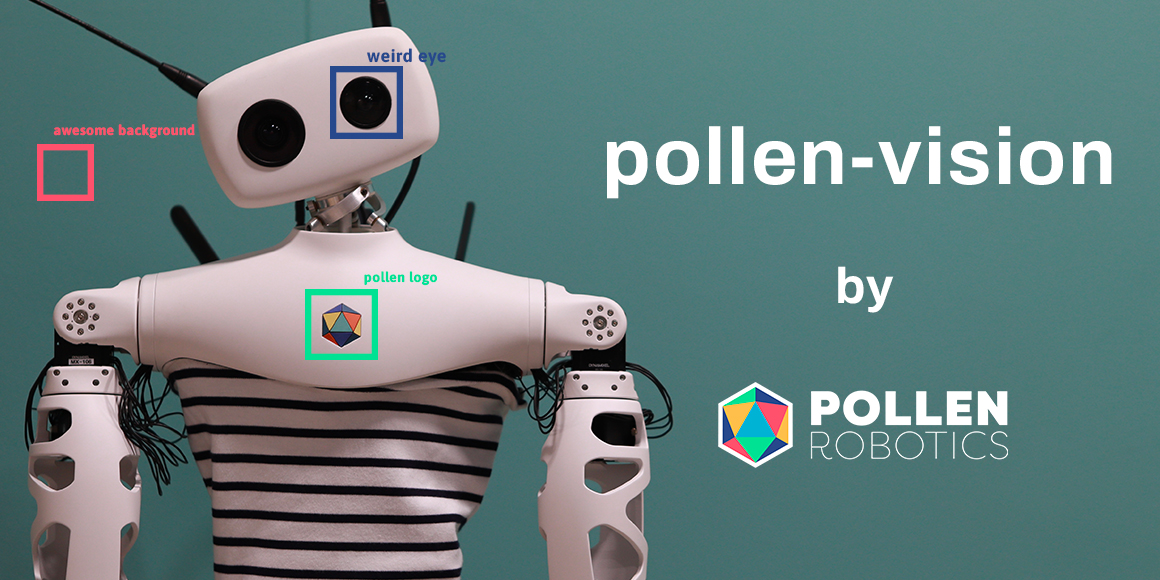
Pollen-vision: ღია კოდის ბიბლიოთეკა, რომელიც რობოტებს უცნობი ობიექტების ავტონომიურ დაჭერაში ეხმარება
წარდგენილია Pollen-vision, ახალი ღია კოდის ბიბლიოთეკა, რომელიც რობოტებს გარემოს ვიზუალური აღქმის საფუძველზე გაგებაში და 3D ობიექტების დეტექციაში ეხმარება. მისი მთავარი მიზანია რობოტების ავტონომიური ფუნქციონირება უცნობი ობიექტების წინასწარი წვრთნის გარეშე დაჭერის მიზნით.

ScreenEnv: დესკტოპის ავტომატიზაციისა და AI აგენტების რევოლუცია Docker კონტეინერებში
ScreenEnv წარმოადგენს ინოვაციურ პლატფორმას, რომელიც დესკტოპის ამოცანების ავტომატიზაციას, GUI აპლიკაციების ტესტირებასა და AI აგენტების შექმნას ამარტივებს. ის გთავაზობთ სანდბოქსირებულ დესკტოპ გარემოს Docker კონტეინერში, რაც უზრუნველყოფს სრულ კონტროლს ვირტუალურ სესიაზე, კომპლექსური VM-ების საჭიროების გარეშე. პლატფორმა ადაპტირდება არსებულ ინფრასტრუქტურასთან და მომავალში გეგმავს ქროს-პლატფორმულ მხარდაჭერას Android-ის, macOS-ისა და Windows-ისთვის.
Google Cloud-ი და Hugging Face-ი გენერაციული AI მოდელების განთავსებას ამარტივებენ
Google Cloud-მა და Hugging Face-მა გამოუშვეს ახალი ფუნქცია „Deploy on Google Cloud“, რომელიც დეველოპერებს საშუალებას აძლევს, შექმნან საწარმოო მზადყოფნის გენერაციული ხელოვნური ინტელექტის (AI) აპლიკაციები ინფრასტრუქტურის მართვის გარეშე, პირდაპირ მათ უსაფრთხო Google Cloud გარემოში. ეს გაფართოება Google-ის მომხმარებლებისთვის ღია გენერაციული AI მოდელებზე წვდომასა და მათ განთავსებას ამარტივებს, Vertex AI-სა და GKE-ზე 1-კლიკით განთავსების გამოცდილებას სთავაზობს.

AI-ის როლი გენის გაჩუმების პროგნოზირებაში: ვირტუალური უჯრედის გამოწვევა
თანამედროვე კვლევები მიზნად ისახავს ხელოვნური ინტელექტის (AI) მოდელის შექმნას, რომელიც CRISPR-ის გამოყენებით გენის გაჩუმების უჯრედზე ზემოქმედებას იწინასწარმეტყველებს. „ვირტუალური უჯრედის გამოწვევა“ ცდილობს გადალახოს ფიზიკური ექსპერიმენტების სირთულეები და მაღალი ღირებულება, რაც საშუალებას მისცემს ათასობით წამლის კანდიდატის ტესტირებას ვირტუალურ გარემოში. Arc-ის მიერ შეგროვებული 300 ათასი ერთუჯრედოვანი რნმ-ის სექვენირების პროფილის მონაცემთა ნაკრები გამოიყენება ნერვული ქსელების სავარჯიშოდ. სტატია ას
JAT: ხელოვნური ინტელექტის ახალი მიღწევა ზოგადი დანიშნულების აგენტების შექმნაში
პროექტი Jack of All Trades (JAT) წარმოადგენს მნიშვნელოვან ნაბიჯს ზოგადი დანიშნულების ხელოვნური ინტელექტის აგენტების შემუშავებაში. Gato-ს ნაშრომზე დაფუძნებული JAT იყენებს მულტიმოდალურ ტრანსფორმერულ მოდელებს, რომლებსაც შეუძლიათ შეასრულონ ხედვის, ენისა და გადაწყვეტილების მიღების ამოცანები. პროექტის ფარგლებში შეიქმნა JAT მონაცემთა ნაკრები, რომელიც მოიცავს ექსპერტი აგენტების მიერ შეგროვებულ ასობით ათას ტრაექტორიას სხვადასხვა გარემოდან. JAT-ის არქიტექტურა, თავისი უნიკალური ჩაშენების მექანიზმით, შექმნი
Megatron-LM: დიდი ტრანსფორმერული მოდელების ოპტიმიზებული წვრთნა NVIDIA GPU-ებზე
ეს სტატია განიხილავს Megatron-LM-ს, NVIDIA-ს მძლავრ ფრეიმვორკს დიდი ტრანსფორმერული მოდელების წინა-წვრთნისთვის. მიუხედავად იმისა, რომ ის დამწყებთათვის შეიძლება რთული იყოს, Megatron-LM უაღრესად ოპტიმიზებულია GPU-ებზე წვრთნისთვის და გვთავაზობს მნიშვნელოვან აჩქარებას ისეთი მექანიზმების წყალობით, როგორიცაა ეფექტური DataLoader, Kernel Fusion და Fused AdamW. სტატიაში მოცემულია დეტალური გზამკვლევი GPT2 მოდელის წვრთნისთვის, მათ შორის გარემოს დაყენება, მონაცემთა წინასწარი დამუშავება და წვრთნის პარამეტრები
ოფლაინ გადაწყვეტილების ტრანსფორმატორის მოდელის გაწვრთნა: ნახევრად-გეპარდის სიმულაციის მიღწევა
ეს სტატია დეტალურად აღწერს, თუ როგორ უნდა გაწვრთნათ ოფლაინ გადაწყვეტილების ტრანსფორმატორის (Decision Transformer) მოდელი ნულიდან, რათა სიმულაციურ გარემოში ნახევრად-გეპარდმა შეძლოს მოძრაობა. განხილულია მოდელის ფუნდამენტური პრინციპები, რომელიც განმტკიცებით სწავლებას მიმდევრობის მოდელირების პრობლემად აღიქვამს და წარსული მონაცემებისა და სასურველი შედეგების საფუძველზე სამომავლო მოქმედებებს აგენერირებს. პრაქტიკული გაკვეთილი, რომელიც Google Colab-ზე სრულდება, ხსნის მონაცემთა დამუშავებასა და Hugging Fac