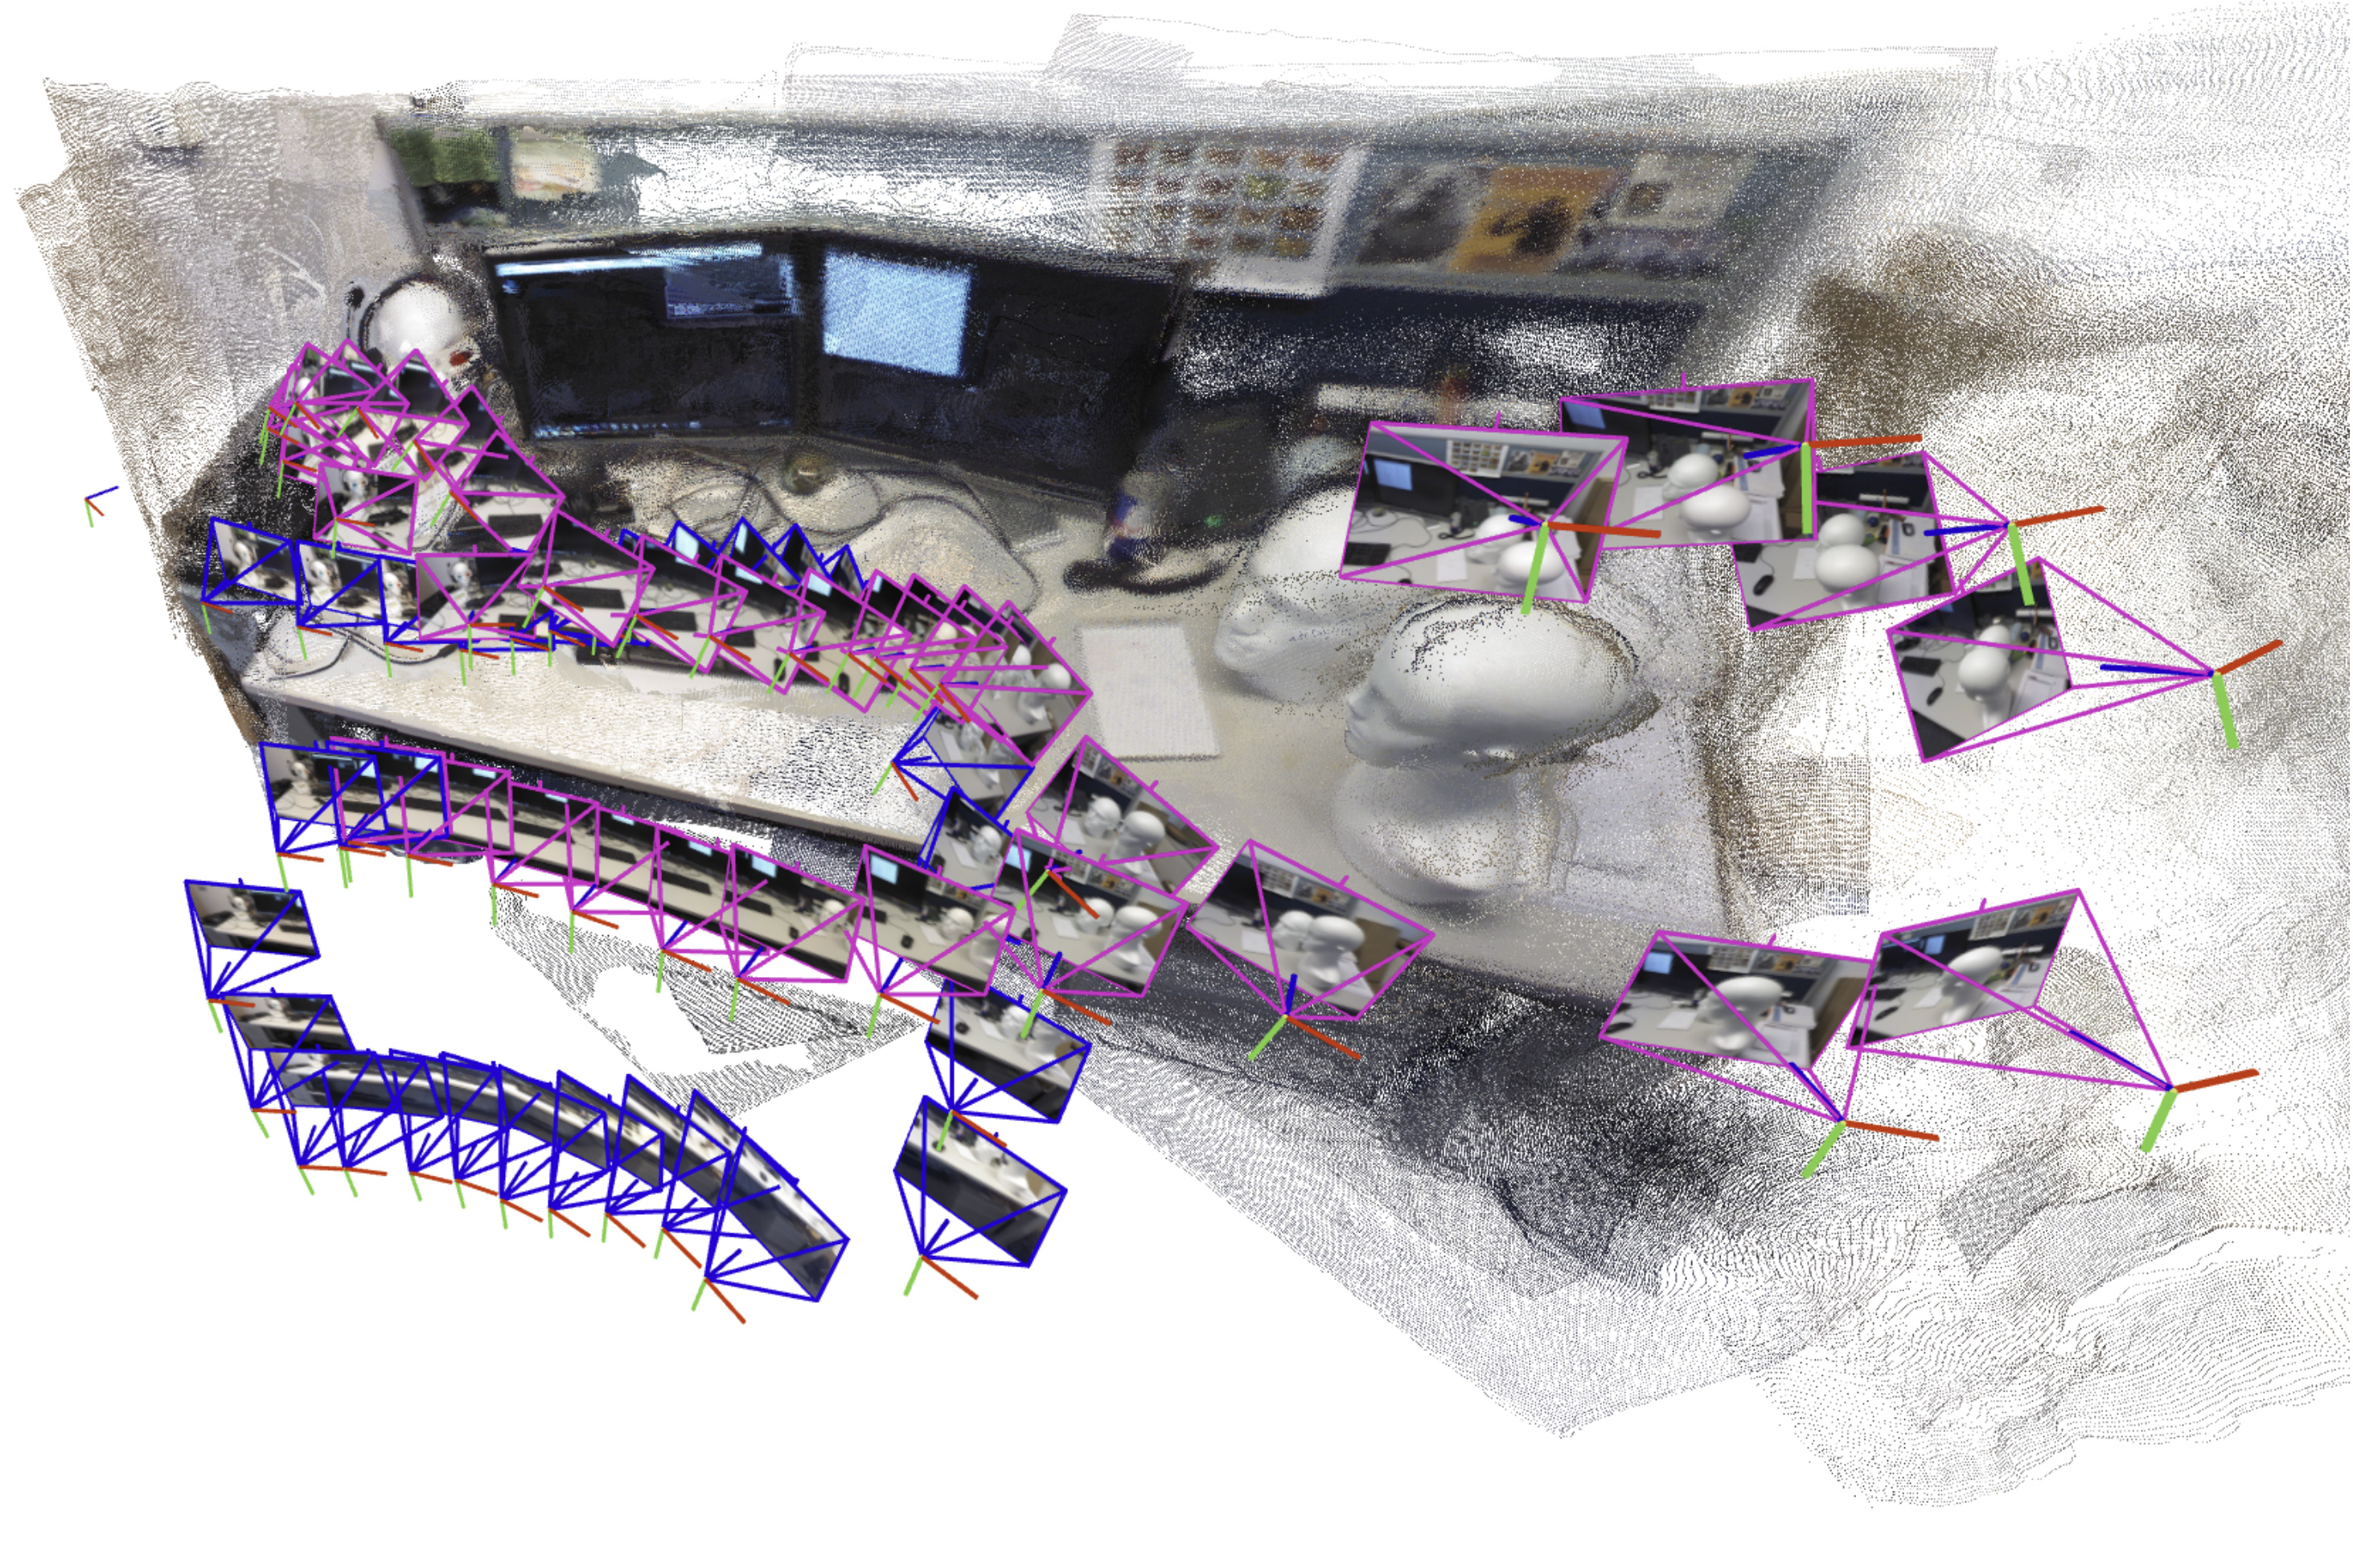
MIT-ის ახალი AI სისტემა რობოტებს საშუალებას აძლევს, წამებში შექმნან 3D რუკები რთულ გარემოში
MIT-ის მკვლევრებმა შეიმუშავეს ინოვაციური AI-სისტემა, რომელიც რობოტებს საშუალებას აძლევს, სწრაფად შექმნან დეტალური 3D რუკები რთულ გარემოში. სისტემა აერთიანებს ხელოვნური ინტელექტის ვიზუალურ მოდელებსა და კლასიკურ კომპიუტერულ ხედვას, რათა დაამუშაოს გამოსახულებების შეუზღუდავი რაოდენობა და შეკეროს მცირე ქვერუკები ერთიან 3D რეკონსტრუქციაში. ეს მიდგომა აუმჯობესებს სამძებრო-სამაშველო რობოტების ეფექტურობას და პოტენციურად გამოიყენება გაფართოებული რეალობის აპლიკაციებისა და სამრეწველო რობოტებისთვის.
რობოტმა, რომელიც ნაწილობრივ ჩამონგრეულ მაღაროს შახტში ხაფანგში მოყოლილ მუშებს ეძებს, სწრაფად უნდა შექმნას სცენის რუკა და განსაზღვროს საკუთარი მდებარეობა ამ სცენის ფარგლებში, რადგან ის რთულ რელიეფზე მოძრაობს. მკვლევრებმა ცოტა ხნის წინ დაიწყეს მძლავრი მანქანური სწავლების მოდელების შექმნა ამ რთული ამოცანის შესასრულებლად, რობოტის ბორტზე არსებული კამერებიდან მიღებული მხოლოდ გამოსახულებების გამოყენებით, მაგრამ საუკეთესო მოდელებსაც კი შეუძლიათ ერთდროულად მხოლოდ რამდენიმე გამოსახულების დამუშავება. რეალურ კატასტროფის დროს, სადაც ყოველი წამი მნიშვნელოვანია, სამძებრო-სამაშველო რობოტს დასჭირდება დიდი ტერიტორიების სწრაფად გადალახვა და ათასობით გამოსახულების დამუშავება მისი მისიის შესასრულებლად. ამ პრობლემის დასაძლევად, MIT-ის მკვლევრებმა ხელოვნური ინტელექტის უახლესი ვიზუალური მოდელებისა და კლასიკური კომპიუტერული ხედვის იდეები გამოიყენეს ახალი სისტემის შესამუშავებლად, რომელსაც შეუძლია ნებისმიერი რაოდენობის გამოსახულების დამუშავება. მათი სისტემა ზუსტად ქმნის რთული სცენების 3D რუკებს, როგორიცაა ხალხმრავალი ოფისის დერეფანი, წამების საქმეში. AI-თ მართული სისტემა თანდათანობით ქმნის და ათანაბრებს სცენის მცირე ქვერუკებს, რომლებსაც ის აერთიანებს სრული 3D რუკის აღსადგენად, პარალელურად რობოტის პოზიციის შეფასებით რეალურ დროში. მრავალი სხვა მიდგომისგან განსხვავებით, მათი ტექნიკა არ საჭიროებს დაკალიბრებულ კამერებს ან ექსპერტს რთული სისტემის განხორციელების დასარეგულირებლად. მათი მიდგომის უფრო მარტივი ბუნება, 3D რეკონსტრუქციების სიჩქარესა და ხარისხთან ერთად, გააადვილებს მის მასშტაბირებას რეალური სამყაროს გამოყენებისთვის. სამძებრო-სამაშველო რობოტების ნავიგაციის დახმარების გარდა, ეს მეთოდი შეიძლება გამოყენებულ იქნას გაფართოებული რეალობის აპლიკაციების შესაქმნელად ტარებადი მოწყობილობებისთვის, როგორიცაა VR ყურსასმენები, ან სამრეწველო რობოტებს საშუალება მისცეს სწრაფად იპოვონ და გადაიტანონ საქონელი საწყობში. „იმისთვის, რომ რობოტებმა შეასრულონ სულ უფრო რთული ამოცანები, მათ სჭირდებათ მათ გარშემო არსებული სამყაროს გაცილებით რთული რუკის წარმოდგენები. მაგრამ ამავე დროს, ჩვენ არ გვინდა, რომ ამ რუკების პრაქტიკაში დანერგვა გაძნელდეს. ჩვენ ვაჩვენეთ, რომ შესაძლებელია ზუსტი 3D რეკონსტრუქციის გენერირება წამების საქმეში, ხელსაწყოთი, რომელიც მზადაა გამოსაყენებლად“, - ამბობს დომინიკ მაჯიო, MIT-ის ასპირანტი და ამ მეთოდის შესახებ ნაშრომის წამყვანი ავტორი. მაჯიოს ნაშრომზე შეუერთდნენ პოსტდოქტორი ჰიუნგტაე ლიმი და უფროსი ავტორი ლუკა კარლონე, MIT-ის აერონავტიკისა და ასტრონავტიკის დეპარტამენტის (AeroAstro) ასოცირებული პროფესორი, ინფორმაციისა და გადაწყვეტილების სისტემების ლაბორატორიის (LIDS) მთავარი მკვლევარი და MIT SPARK ლაბორატორიის დირექტორი. კვლევა წარმოდგენილი იქნება ნერვული ინფორმაციის დამუშავების სისტემების კონფერენციაზე. წლების განმავლობაში, მკვლევრები ებრძოდნენ რობოტული ნავიგაციის არსებით ელემენტს, რომელსაც ეწოდება ერთდროული ლოკალიზაცია და რუკების შექმნა (SLAM). SLAM-ში რობოტი ხელახლა ქმნის თავისი გარემოს რუკას, პარალელურად სივრცეში საკუთარი ორიენტაციის დადგენით. ამ ამოცანის ტრადიციული ოპტიმიზაციის მეთოდები ხშირად მარცხდება რთულ სცენებში, ან ისინი საჭიროებენ რობოტის ბორტზე არსებული კამერების წინასწარ დაკალიბრებას. ამ ხარვეზების თავიდან ასაცილებლად, მკვლევრები ავარჯიშებენ მანქანური სწავლების მოდელებს, რათა მათ ისწავლონ ეს ამოცანა მონაცემებიდან. მიუხედავად იმისა, რომ მათი დანერგვა უფრო მარტივია, საუკეთესო მოდელებსაც კი შეუძლიათ ერთდროულად მხოლოდ დაახლოებით 60 კამერის გამოსახულების დამუშავება, რაც მათ გამოუსადეგარს ხდის იმ აპლიკაციებისთვის, სადაც რობოტს სჭირდება სწრაფად გადაადგილება მრავალფეროვან გარემოში ათასობით გამოსახულების დამუშავებისას. ამ პრობლემის გადასაჭრელად, MIT-ის მკვლევრებმა შეიმუშავეს სისტემა, რომელიც სცენის მთლიანი რუკის ნაცვლად, უფრო მცირე ქვერუკებს ქმნის. მათი მეთოდი ამ ქვერუკებს „აერთიანებს“ ერთიან 3D რეკონსტრუქციაში. მოდელი კვლავ ამუშავებს მხოლოდ რამდენიმე გამოსახულებას ერთდროულად, მაგრამ სისტემას შეუძლია უფრო დიდი სცენების ხელახლა შექმნა გაცილებით სწრაფად, მცირე ქვერუკების ერთმანეთთან შეერთებით. „ეს ძალიან მარტივ გამოსავალს ჰგავდა, მაგრამ როდესაც პირველად ვცადე, გამიკვირდა, რომ ის არც ისე კარგად მუშაობდა“, - ამბობს მაჯიო. ახსნის ძიებაში მან ჩაუღრმავდა კომპიუტერული ხედვის კვლევით ნაშრომებს 1980-იანი და 1990-იანი წლებიდან. ამ ანალიზის მეშვეობით, მაჯიომ გააცნობიერა, რომ მანქანური სწავლების მოდელების მიერ გამოსახულებების დამუშავებისას დაშვებულმა შეცდომებმა ქვერუკების გასწორება უფრო რთულ პრობლემად აქცია. ტრადიციული მეთოდები ქვერუკებს ათანაბრებენ როტაციებისა და ტრანსლაციების გამოყენებით, სანამ ისინი ერთ ხაზზე არ მოხვდებიან. მაგრამ ამ ახალ მოდელებს შეუძლიათ შემოიტანონ გარკვეული გაურკვევლობა ქვერუკებში, რაც მათ გასწორებას ართულებს. მაგალითად, ოთახის ერთი მხარის 3D ქვერუკას შესაძლოა ჰქონდეს კედლები, რომლებიც ოდნავ მოხრილი ან დაჭიმულია. ამ დეფორმირებული ქვერუკების უბრალოდ როტაცია და ტრანსლაცია მათი გასასწორებლად არ მუშაობს. „ჩვენ უნდა დავრწმუნდეთ...
თეგები:
#ai
#მანქანური სწავლება
#mit
#კომპიუტერული ხედვა
#რობოტები
#3d რუკები
#ძებნა-გადარჩენა
#slam
#ავტონომიური ნავიგაცია
წყარო: news.mit.edu
AI-ით გადამუშავებული


