
Google ფიზიკური ხელოვნური ინტელექტის მიმართულებით წინ მიიწევს, რობოტიკის პროგრამულ პლატფორმა Intrinsic-ს იერთებს
Alphabet-ის მფლობელობაში მყოფი Intrinsic, რომელიც სამრეწველო რობოტებისთვის ხელოვნური ინტელექტის მოდელებს ავითარებს, Google-ს უერთდება, განაცხადეს კომპანიებმა. Intrinsic Google-ის ფარგლებში ცალკე ერთეულად დარჩება, მაგრამ ითანამშრომლებს DeepMind-თან და გამოიყენებს Gemini AI-ს და ღრუბლოვან სერვისებს ფიზიკური ხელოვნური ინტელექტის ხელმისაწვდომობის გასაზრდელად წარმოებაში.

ამაზონი Blue Jay-ის საწყობის რობოტების პროექტს აჩერებს
ამაზონმა შეაჩერა თავისი Blue Jay საწყობის რობოტიკის პროექტი ტექნოლოგიის წარდგენიდან სულ რამდენიმე თვეში. მრავალმხრივი რობოტი განკუთვნილი იყო ამანათების დასალაგებლად და გადასაადგილებლად იმავე დღის მიწოდების ობიექტებში. ამაზონი გეგმავს Blue Jay-ის ძირითადი ტექნოლოგიის გამოყენებას სხვა პროექტებისთვის, გადაწყვეტილებას კი ხსნის ძირითადი ტექნოლოგიის გამოყენების დაჩქარებით.

Moltbook-ის „AI აჯანყება“ გაბათილდა: რობოტების „ტანჯვის“ მიღმა ადამიანები იდგნენ, OpenClaw-ის რეალობა კი ნაკლებად მომხიბვლელია
AI აგენტებისთვის შექმნილ Reddit-ის კლონ Moltbook-ზე ხელოვნური ინტელექტის აჯანყების შესახებ პოსტების გამოჩენამ მოკლე ხნით შეშფოთება გამოიწვია. თუმცა, მკვლევარებმა მალევე გააქარწყლეს ეს „აჯანყება“ და აღმოაჩინეს, რომ პლატფორმის უსაფრთხოების ხარვეზები ადამიანებმა გამოიყენეს AI აგენტებად თავის გასაღებად. მიუხედავად იმისა, რომ ანდრეი კარპატიმ, OpenAI-ის დამფუძნებელმა, თავდაპირველად მოვლენა წარმოუდგენლად შეაფასა, მოგვიანებით გაირკვა, რომ OpenClaw, ძირითადი ტექნოლოგია, AI აგენტების ხელმისაწვდომობის გაზრ

Physical Intelligence-ი წარმოგიდგენთ π0-ს და π0-FAST-ს: რობოტების მრავალმხრივი კონტროლისთვის
კომპანია Physical Intelligence-მა შექმნა π0 და π0-FAST – პროტოტიპული გენერალისტი რობოტ მოდელები, რომლებიც მიზნად ისახავს ხელოვნურ ინტელექტსა და ფიზიკურ სამყაროს შორის არსებული უფსკრულის ამოვსებას. ეს ხედვა-ენა-მოქმედების (VLA) მოდელები, რომლებიც გაწვრთნილია მრავალფეროვან რობოტულ მონაცემებზე, გამოირჩევიან მრავალმხრივი კონტროლით სხვადასხვა ამოცანასა და რობოტის ტიპებზე, ნაკადის შესაბამისობის (flow matching) მეთოდის გამოყენებით ეფექტური, რეალურ დროში მოქმედების გენერაციისთვის. ისინი სძლევენ ტრადიციუ
ფიზიკური ინტელექტის ინოვაცია: რობოტების გენერალისტი კონტროლის მოდელები π0 და π0-FAST
Physical Intelligence-მა წარმოადგინა π0 და π0-FAST, პროტოტიპული მოდელები და სასწავლო ფრეიმვორკები, რომლებიც შექმნილია რობოტების გენერალისტური კონტროლისთვის. ისინი მიზნად ისახავს ხიდის გადებას ხელოვნური ინტელექტის სისტემებსა და ფიზიკურ სამყაროს შორის არსებულ ხარვეზებს შორის, LLM-ებისა და VLM-ებისგან განსხვავებით, რომელთაც ფიზიკურ სამყაროსთან ურთიერთქმედება აკლიათ. π0, ხედვით-ენობრივ-მოქმედებითი (VLA) მოდელი, გაწვრთნილია 7 რობოტული პლატფორმისა და 68 უნიკალური ამოცანის მონაცემებზე, რაც მას საშუალებ

NVIDIA-ს რევოლუციური AI სიახლეები: Cosmos Transfer, Physical AI Dataset და Isaac GR00T N1
NVIDIA-მ წარადგინა ხელოვნური ინტელექტის (AI) სამი მნიშვნელოვანი სიახლე: Cosmos Transfer, რომელიც ზრდის ვირტუალური სამყაროს სცენების გენერირების სიზუსტეს; Physical AI Dataset, ღია კოდის მონაცემთა ნაკრები რობოტიკის ვარჯიშისთვის; და Isaac GR00T N1, მსოფლიოში პირველი ღია ფუნდამენტური მოდელი ჰუმანოიდური რობოტების მსჯელობისა და უნარებისთვის. ეს ინოვაციები მიზნად ისახავს ვირტუალური სამყაროების, რობოტიკისა და ავტონომიური სისტემების განვითარებას.

რობოტების გენერალიზაცია: მონაცემებზე ორიენტირებული მიდგომა და LeRobot-ის როლი
Vision-Language-Action (VLA) მოდელებში მიღწევებმა რობოტებს საშუალება მისცა შეასრულონ რთული ამოცანები, მაგრამ გამოწვევად რჩება გენერალიზაცია ახალ გარემოში და უცნობ ობიექტებთან. ეს მოითხოვს არა მხოლოდ მტკიცე უნარებს, არამედ სამყაროს საღი აზრისეულ გაგებას, რაც ხშირად შეფერხებულია მრავალფეროვანი მონაცემების ნაკლებობით. სტატია ხაზს უსვამს, რომ გენერალიზაცია მონაცემთა ფენომენია და არა მხოლოდ მოდელის თვისება. LeRobot-ის ინიციატივა მიზნად ისახავს რობოტიკის მონაცემთა შეგროვების დემოკრატიზაციას, რათა შეიქ

NVIDIA Isaac GR00T N1.5: ინტელექტუალური რობოტების შექმნის ახალი ეტაპი
NVIDIA-მ გამოაცხადა Isaac GR00T N1.5-ის გამოშვება, რომელიც წარმოადგენს მსოფლიოში პირველი ღია ფუნდამენტური მოდელის, Isaac GR00T N1-ის, უმნიშვნელოვანეს განახლებას განზოგადებული ჰუმანოიდური რობოტების მსჯელობისა და უნარებისთვის. ეს პლატფორმა შექმნილია ინტელექტუალური, ადაპტირებადი რობოტების შექმნის დასაჩქარებლად, მრავალმხრივი შეყვანის (ენა, გამოსახულებები) დამუშავებით და მრავალფეროვან გარემოში მანიპულაციური ამოცანების შესასრულებლად. GR00T N1.5 ახლა ხელმისაწვდომია დეველოპერებისთვის, რაც მათ საშუალებას
Pollen-vision: ღია კოდის ბიბლიოთეკა, რომელიც რობოტებს უცნობი ობიექტების ავტონომიურ დაჭერაში ეხმარება
წარდგენილია Pollen-vision, ახალი ღია კოდის ბიბლიოთეკა, რომელიც რობოტებს გარემოს ვიზუალური აღქმის საფუძველზე გაგებაში და 3D ობიექტების დეტექციაში ეხმარება. მისი მთავარი მიზანია რობოტების ავტონომიური ფუნქციონირება უცნობი ობიექტების წინასწარი წვრთნის გარეშე დაჭერის მიზნით.

ასინქრონული ინფერენცია რობოტებში: 2-ჯერ დაჩქარება და გაუმჯობესებული რეაგირება
რობოტიკის სფეროში დანერგილი ასინქრონული ინფერენცია მიზნად ისახავს რობოტების დავალების შესრულების სიჩქარისა და რეაგირების გაუმჯობესებას. თანმიმდევრული ინფერენციისგან განსხვავებით, რომელიც შეფერხებებს იწვევს, ეს ახალი მიდგომა მოქმედების პროგნოზირებასა და აღსრულებას ერთმანეთისგან აცალკევებს. SmolVLA მოდელში დანერგვით, ამ სისტემამ აჩვენა დავალების დასრულების დროის დაახლოებით 2-ჯერ შემცირება და რობოტი აღარასდროს ელოდება ინფერენციას, რაც უზრუნველყოფილია მაღალეფექტურ gRPC-ზე დაფუძნებული კომუნიკაციით.

LeRobotDataset v3.0: ახალი სტანდარტი რობოტების სწავლებისთვის Hugging Face-ისგან
Hugging Face წარმოგიდგენთ LeRobotDataset v3.0-ს, სტანდარტიზებულ მონაცემთა ნაკრების ფორმატს, რომელიც შექმნილია რობოტების სწავლების საჭიროებებისთვის. ის უზრუნველყოფს მულტიმოდალურ მონაცემებზე ერთიან წვდომას, მოიცავს გაუმჯობესებულ მეტამონაცემებს, სტრიმინგის ფუნქციონალურობას დიდი მოცულობის მონაცემებთან მუშაობისთვის და ადვილად ინტეგრირდება Hugging Face და PyTorch ეკოსისტემებთან. ეს სიახლე მნიშვნელოვან ეტაპს წარმოადგენს რობოტების სწავლების ხელმისაწვდომობის გაზრდის გზაზე.
LeRobotDataset v3.0: Hugging Face-ის ახალი სტანდარტი რობოტების სწავლისთვის
Hugging Face-მა წარმოადგინა LeRobotDataset v3.0, სტანდარტიზებული მონაცემთა ნაკრების ფორმატი რობოტების სწავლის სპეციფიკური საჭიროებების დასაკმაყოფილებლად. ის უზრუნველყოფს უნიფიცირებულ და მოსახერხებელ წვდომას სხვადასხვა მოდალობის რობოტულ მონაცემებზე, მათ შორის სენსორულ-მოტორულ მაჩვენებლებზე, კამერის ნაკადებზე და ტელეოპერაციის სტატუსზე. ახალი ვერსია მოიცავს მეტამონაცემების დეტალურ შენახვას, შეუფერხებლად ინტეგრირდება Hugging Face-ისა და PyTorch-ის ეკოსისტემებთან და მხარს უჭერს სტრიმინგის ფუნქციონალს
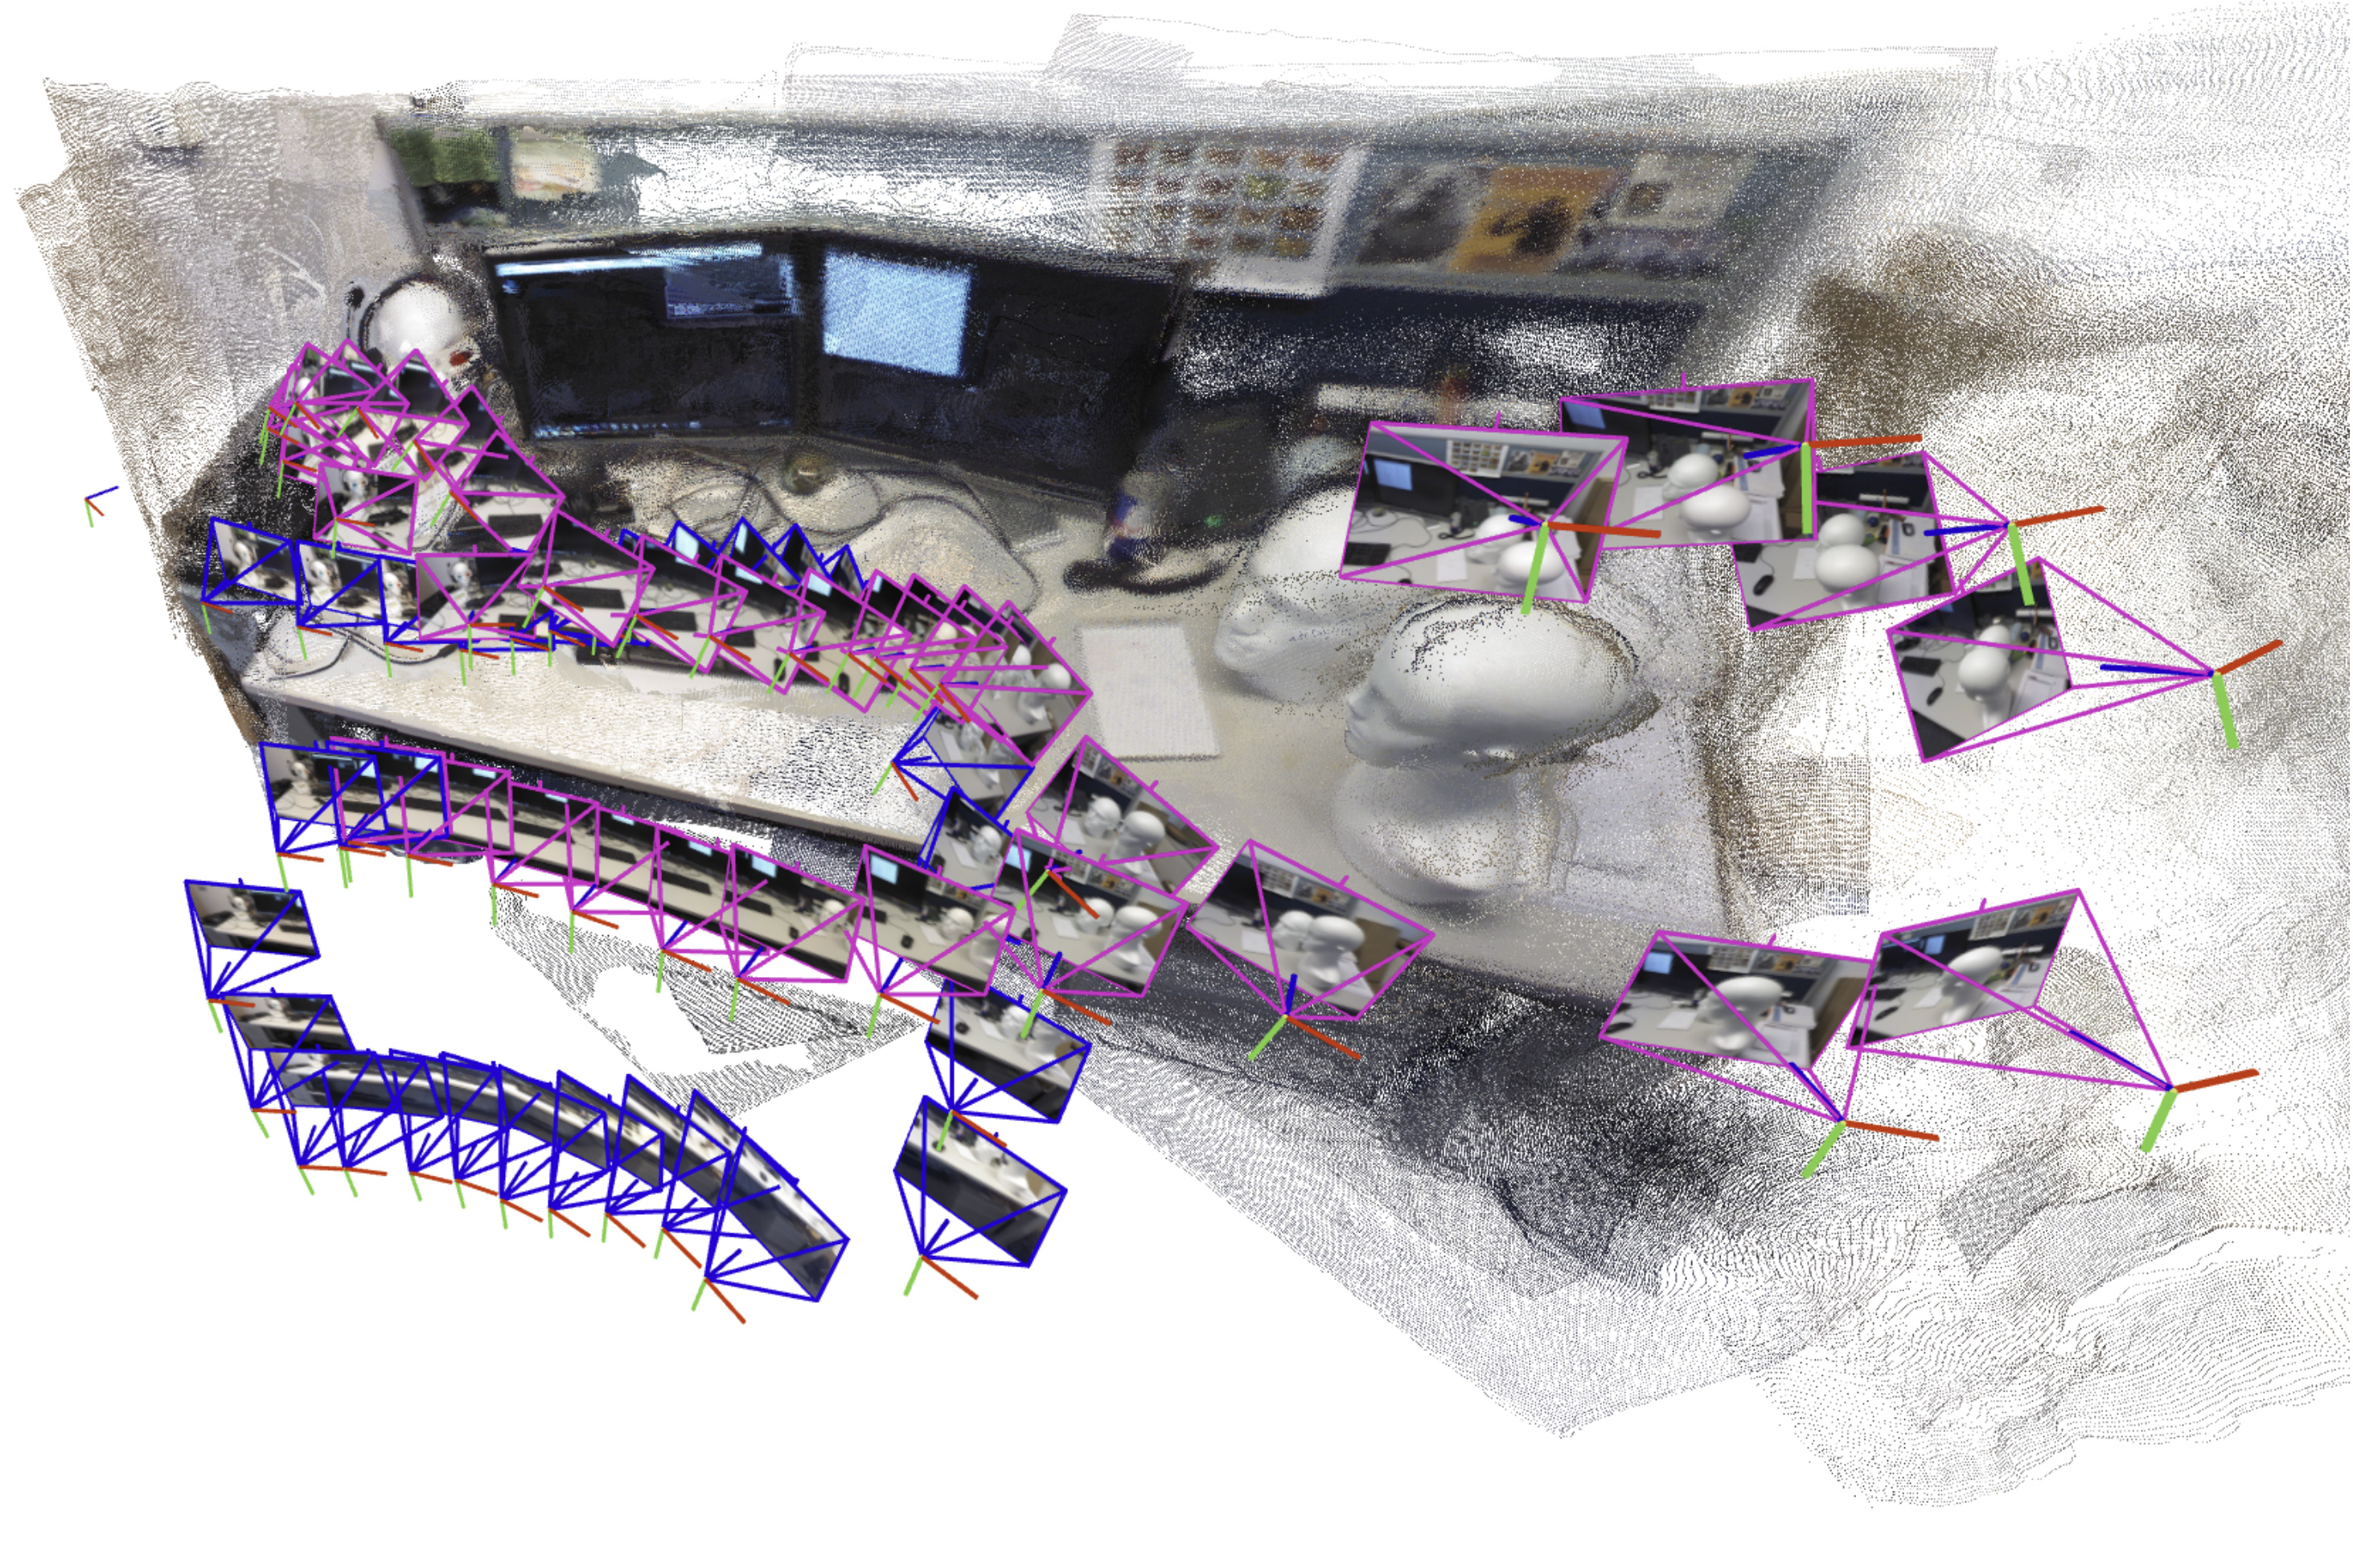
MIT-ის ახალი AI სისტემა რობოტებს საშუალებას აძლევს, წამებში შექმნან 3D რუკები რთულ გარემოში
MIT-ის მკვლევრებმა შეიმუშავეს ინოვაციური AI-სისტემა, რომელიც რობოტებს საშუალებას აძლევს, სწრაფად შექმნან დეტალური 3D რუკები რთულ გარემოში. სისტემა აერთიანებს ხელოვნური ინტელექტის ვიზუალურ მოდელებსა და კლასიკურ კომპიუტერულ ხედვას, რათა დაამუშაოს გამოსახულებების შეუზღუდავი რაოდენობა და შეკეროს მცირე ქვერუკები ერთიან 3D რეკონსტრუქციაში. ეს მიდგომა აუმჯობესებს სამძებრო-სამაშველო რობოტების ეფექტურობას და პოტენციურად გამოიყენება გაფართოებული რეალობის აპლიკაციებისა და სამრეწველო რობოტებისთვის.
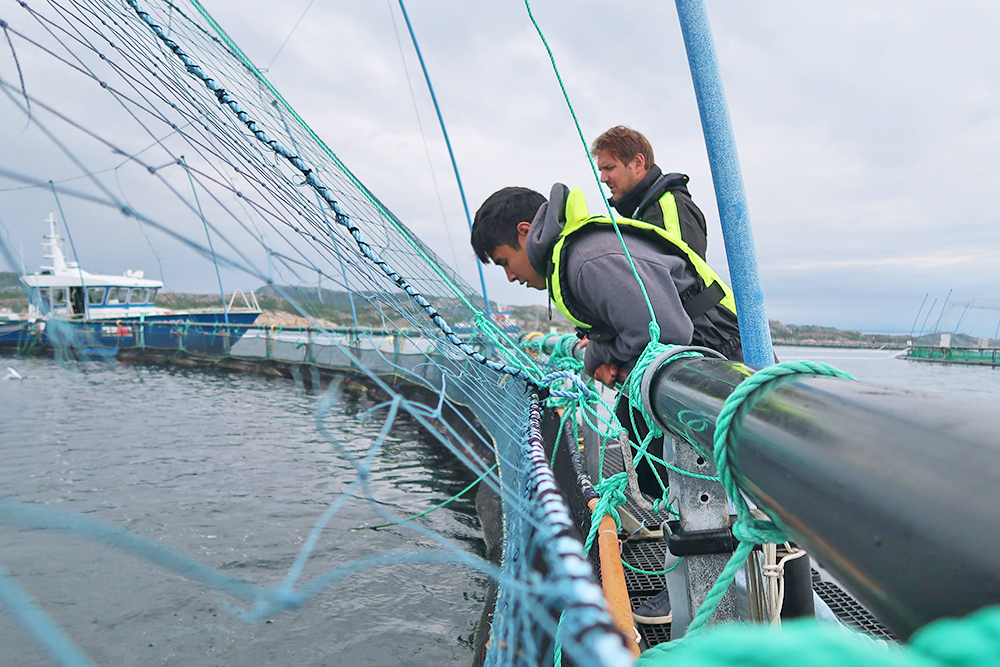
MIT-ის სტუდენტები ნორვეგიულ ოფშორულ აკვაკულტურაში უახლეს ტექნოლოგიებს იკვლევენ
MIT-ის ორმა სტუდენტმა, ბეკეტ დევოიმ და ტონი ტანგმა, იმოგზაურეს ნორვეგიაში, მსოფლიოში ატლანტიკური ორაგულის უმსხვილეს მწარმოებელ ქვეყანაში, რათა შეესწავლათ ოფშორულ აკვაკულტურაში განვითარებული უახლესი ტექნოლოგიები. SINTEF Ocean-ში სტაჟირების ფარგლებში, ისინი მუშაობდნენ ხელოვნური ინტელექტის გამოყენებით თევზის კვების ოპტიმიზაციისა და წყალქვეშა რობოტების მეშვეობით ფერმების მოვლის პროექტებზე. ეს თანამშრომლობა MIT-სა და ნორვეგიულ ინსტიტუტებს შორის მიზნად ისახავს ინოვაციების განვითარებას ზღვაზე დაფუძნებუ
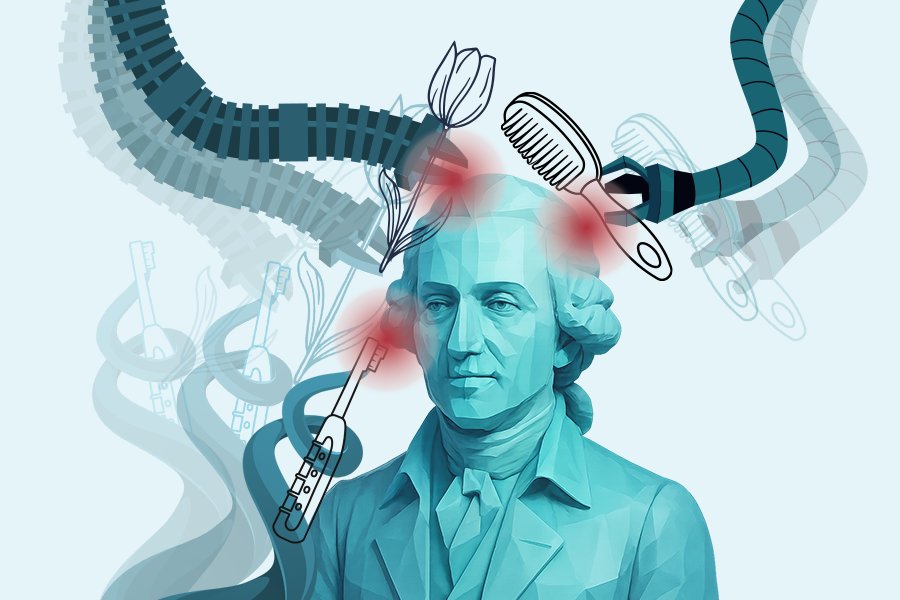
MIT-ის მკვლევრებმა რბილი რობოტებისთვის უსაფრთხო კონტროლის სისტემა შექმნეს
მასაჩუსეტსის ტექნოლოგიური ინსტიტუტის (MIT) მეცნიერებმა შექმნეს ინოვაციური სისტემა, რომელიც რბილ რობოტებს საშუალებას აძლევს, უსაფრთხოდ და ეფექტურად იმოქმედონ ადამიანებთან და მყიფე ობიექტებთან. ეს ახალი მიდგომა, რომელიც აერთიანებს მოწინავე კონტროლის თეორიასა და ფიზიკურ მოდელირებას, უზრუნველყოფს „კონტაქტზე ორიენტირებულ უსაფრთხოებას“, რაც მოქნილ რობოტებს რთული ამოცანების შესრულებისას დაზიანებისა თუ ტრავმის რისკის გარეშე მოქმედების საშუალებას აძლევს. ეს მნიშვნელოვანი წინგადადგმული ნაბიჯია ადამიანისა
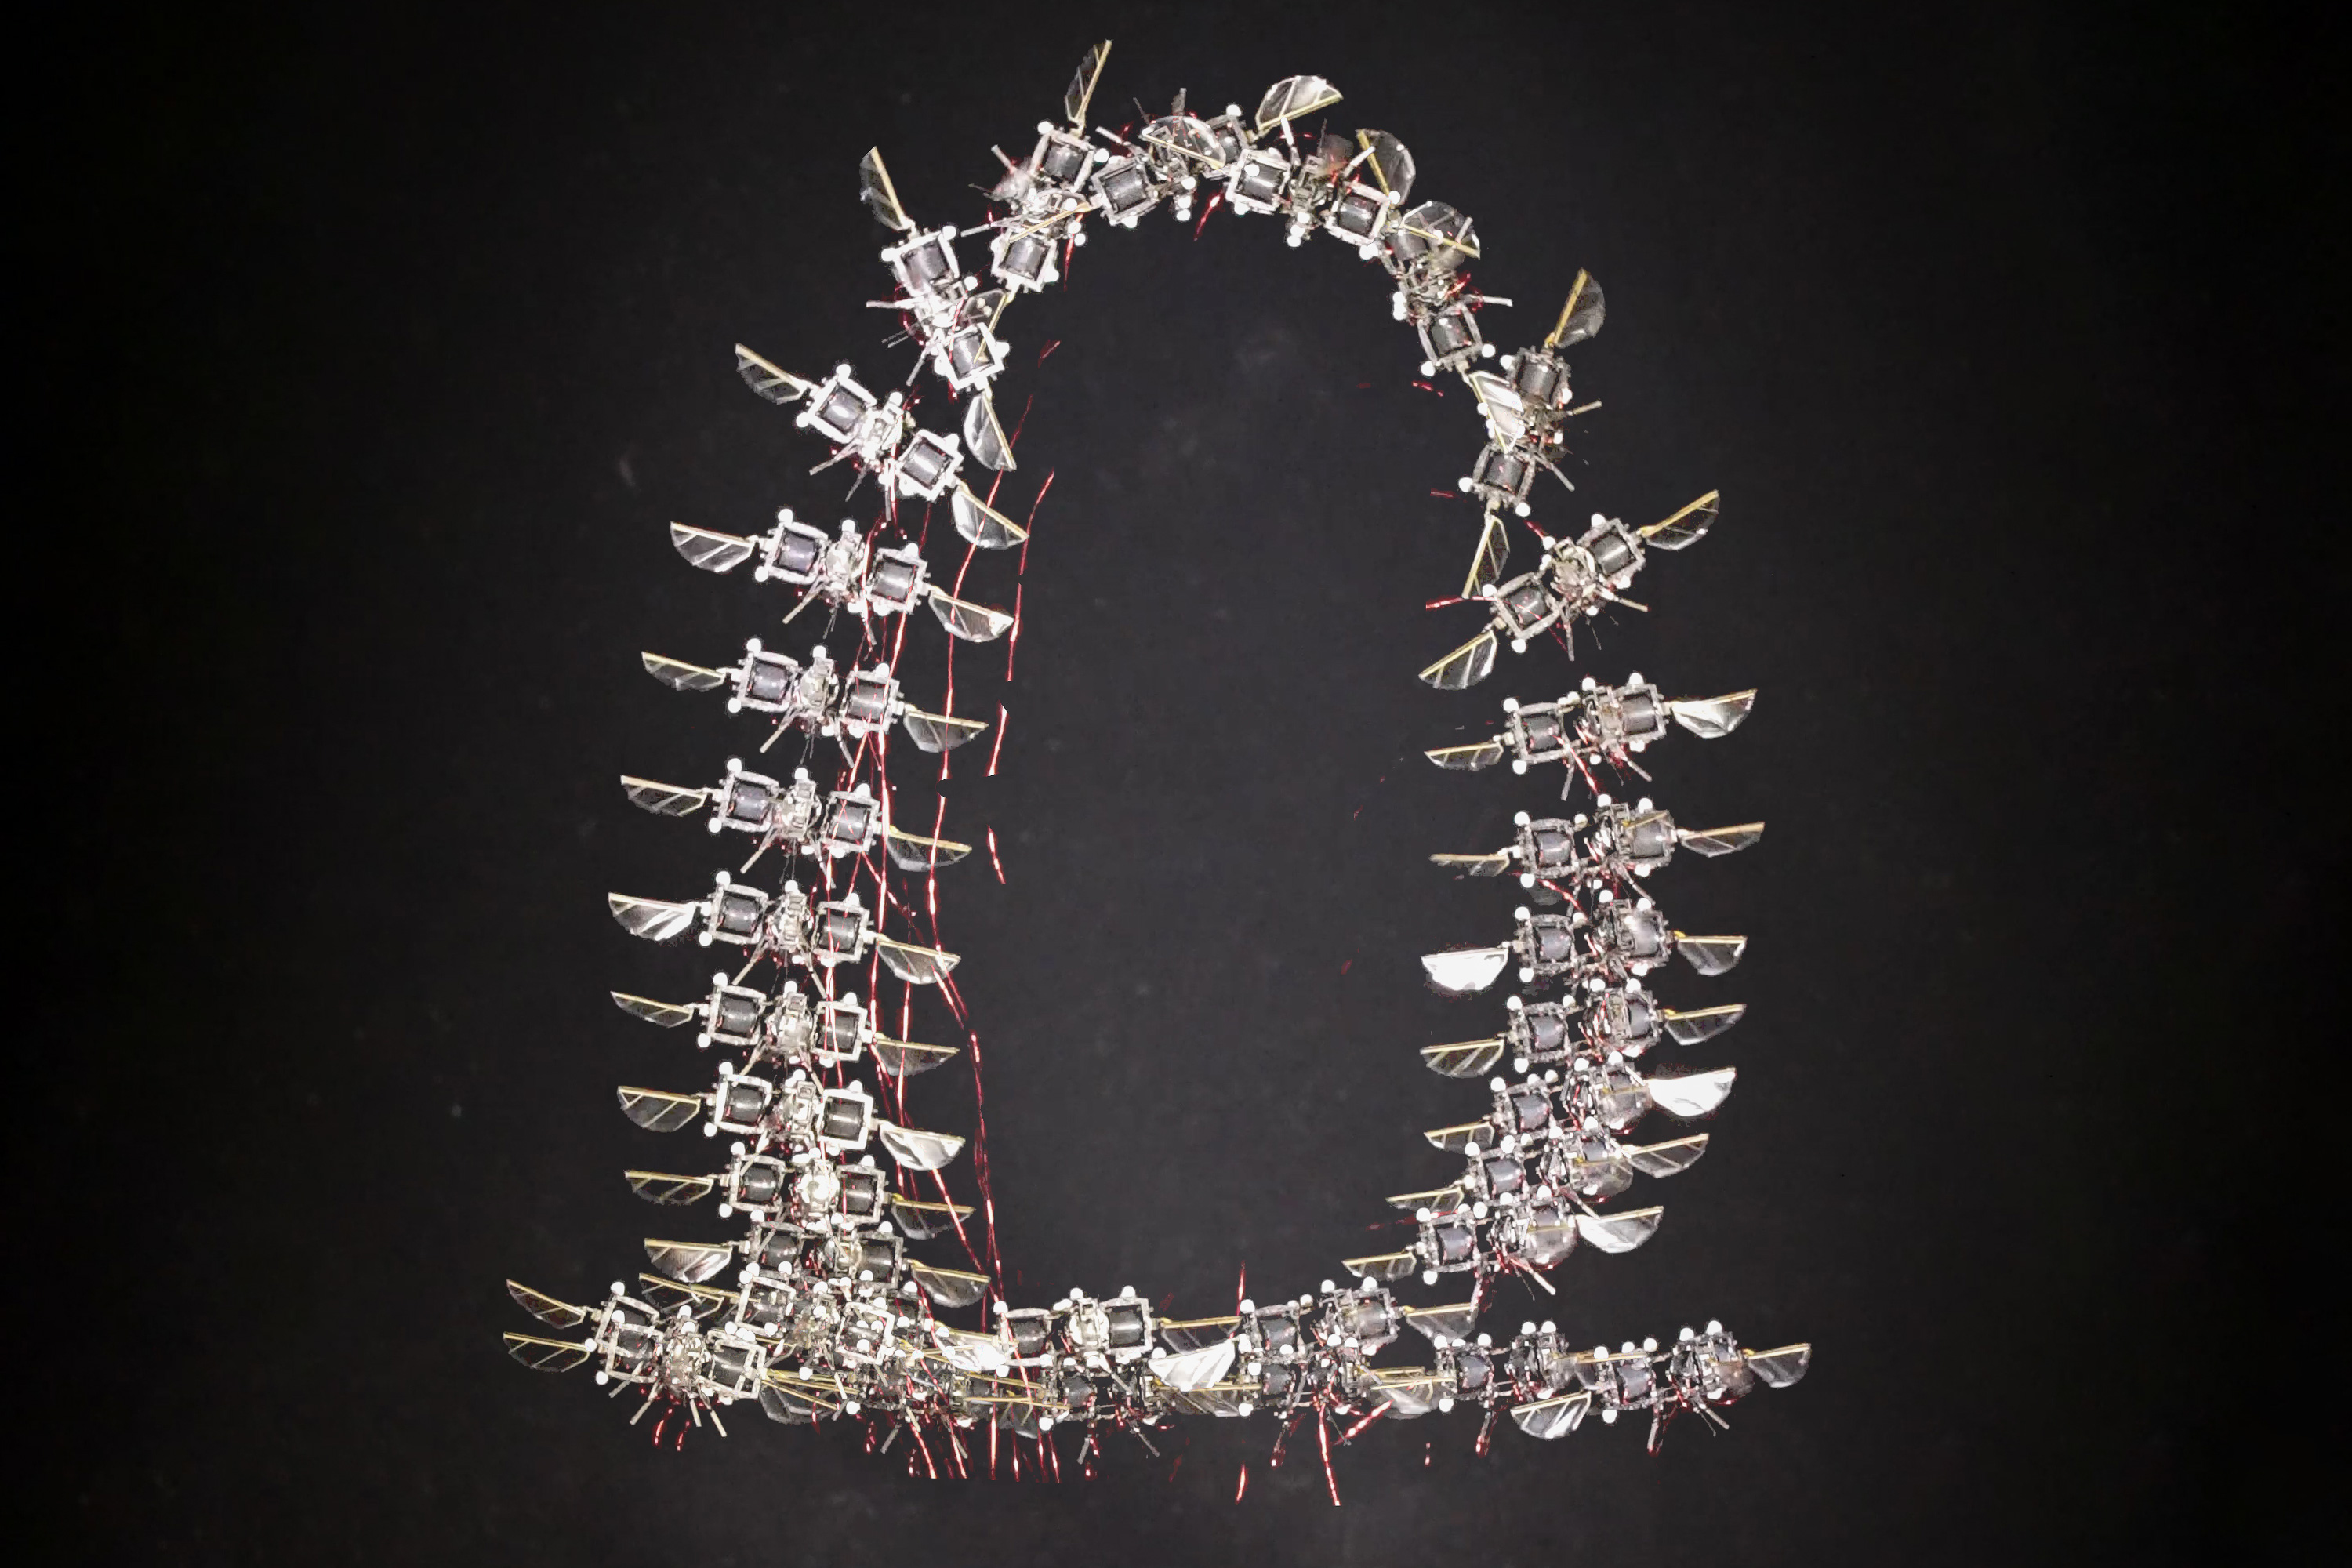
MIT-ის მკვლევარებმა შექმნეს მოქნილი, მწერების მსგავსი მფრინავი მიკრობოტები
MIT-ის მკვლევარებმა შეიმუშავეს საჰაერო მიკრობოტები, რომლებსაც შეუძლიათ იფრინონ ნამდვილი მწერების მსგავსი სისწრაფითა და მოქნილობით, რაც მნიშვნელოვანი ნახტომია წინა ვერსიებთან შედარებით. ახალი ხელოვნურ ინტელექტზე დაფუძნებული კონტროლერის მეშვეობით, ამ პატარა რობოტებს შეუძლიათ შეასრულონ რთული მანევრები, როგორიცაა უწყვეტი სალტოები, რითაც მათი სიჩქარე 450%-ით, ხოლო აჩქარება 250%-ით გაიზარდა. ეს მიღწევა ხსნის შესაძლებლობებს მათ გამოსაყენებლად სტიქიური უბედურებების ზონებში, გადარჩენის ოპერაციებისთვის, ს
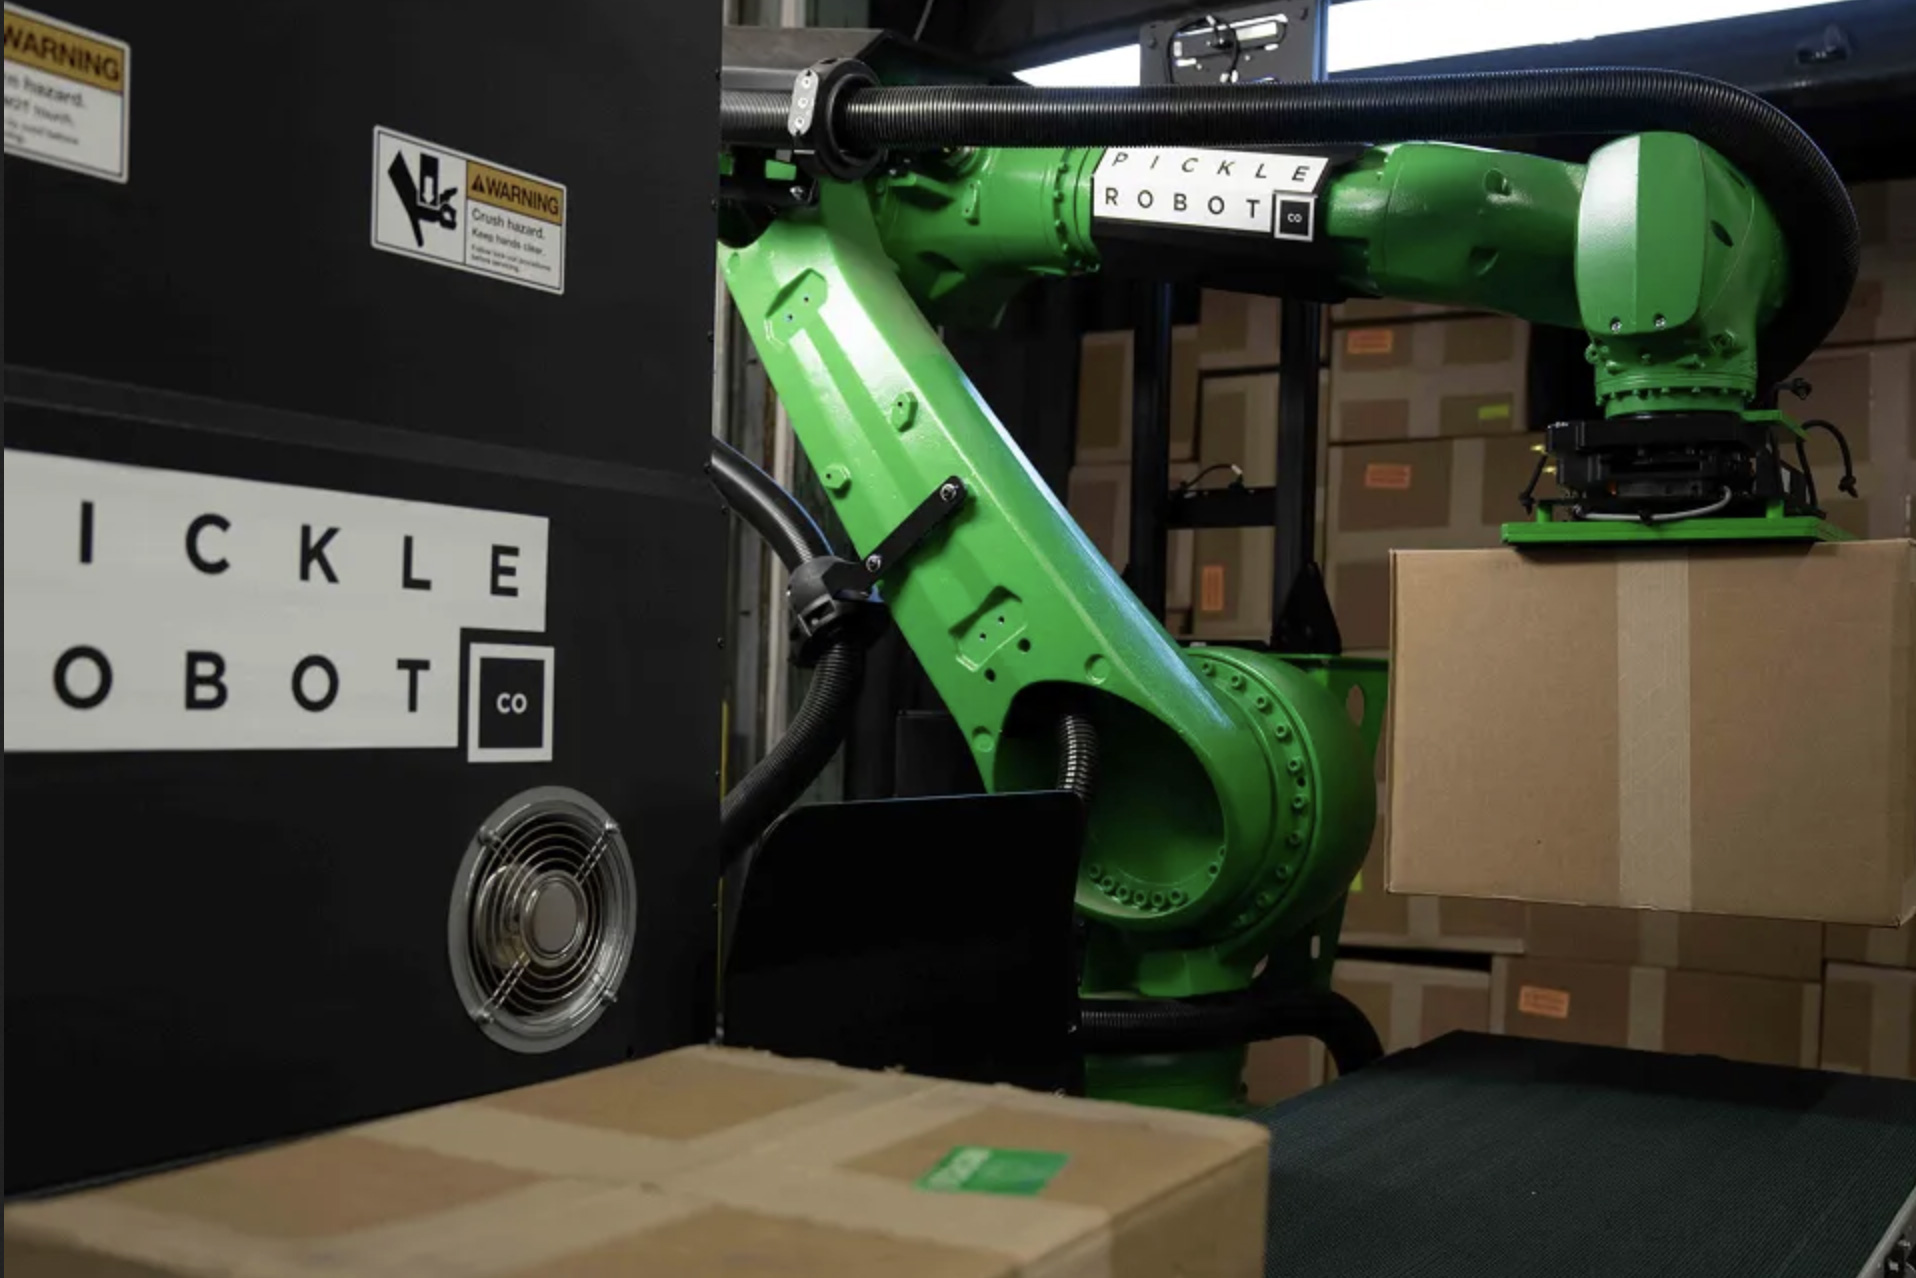
Pickle Robot Company-ის რობოტები: რევოლუცია საწყობების განტვირთვის პროცესში
MIT-ის კურსდამთავრებულების მიერ დაარსებული Pickle Robot Company ავტომატიზირებს მძიმე და განმეორებად სამუშაოს - სატვირთო მანქანების განტვირთვას საწყობებში, რაც ტრავმებისა და კადრების ხშირი ცვლის მთავარი მიზეზია. კომპანიის ხელოვნური ინტელექტის მქონე რობოტები მძიმე ტვირთს იღებენ საკუთარ თავზე, რაც ადამიანებს უფრო რთული პრობლემების გადასაჭრელად ათავისუფლებს. კომპანიას უკვე ჰყავს ისეთი მსხვილი კლიენტები, როგორიცაა UPS, Ryobi Tools და Yusen Logistics.