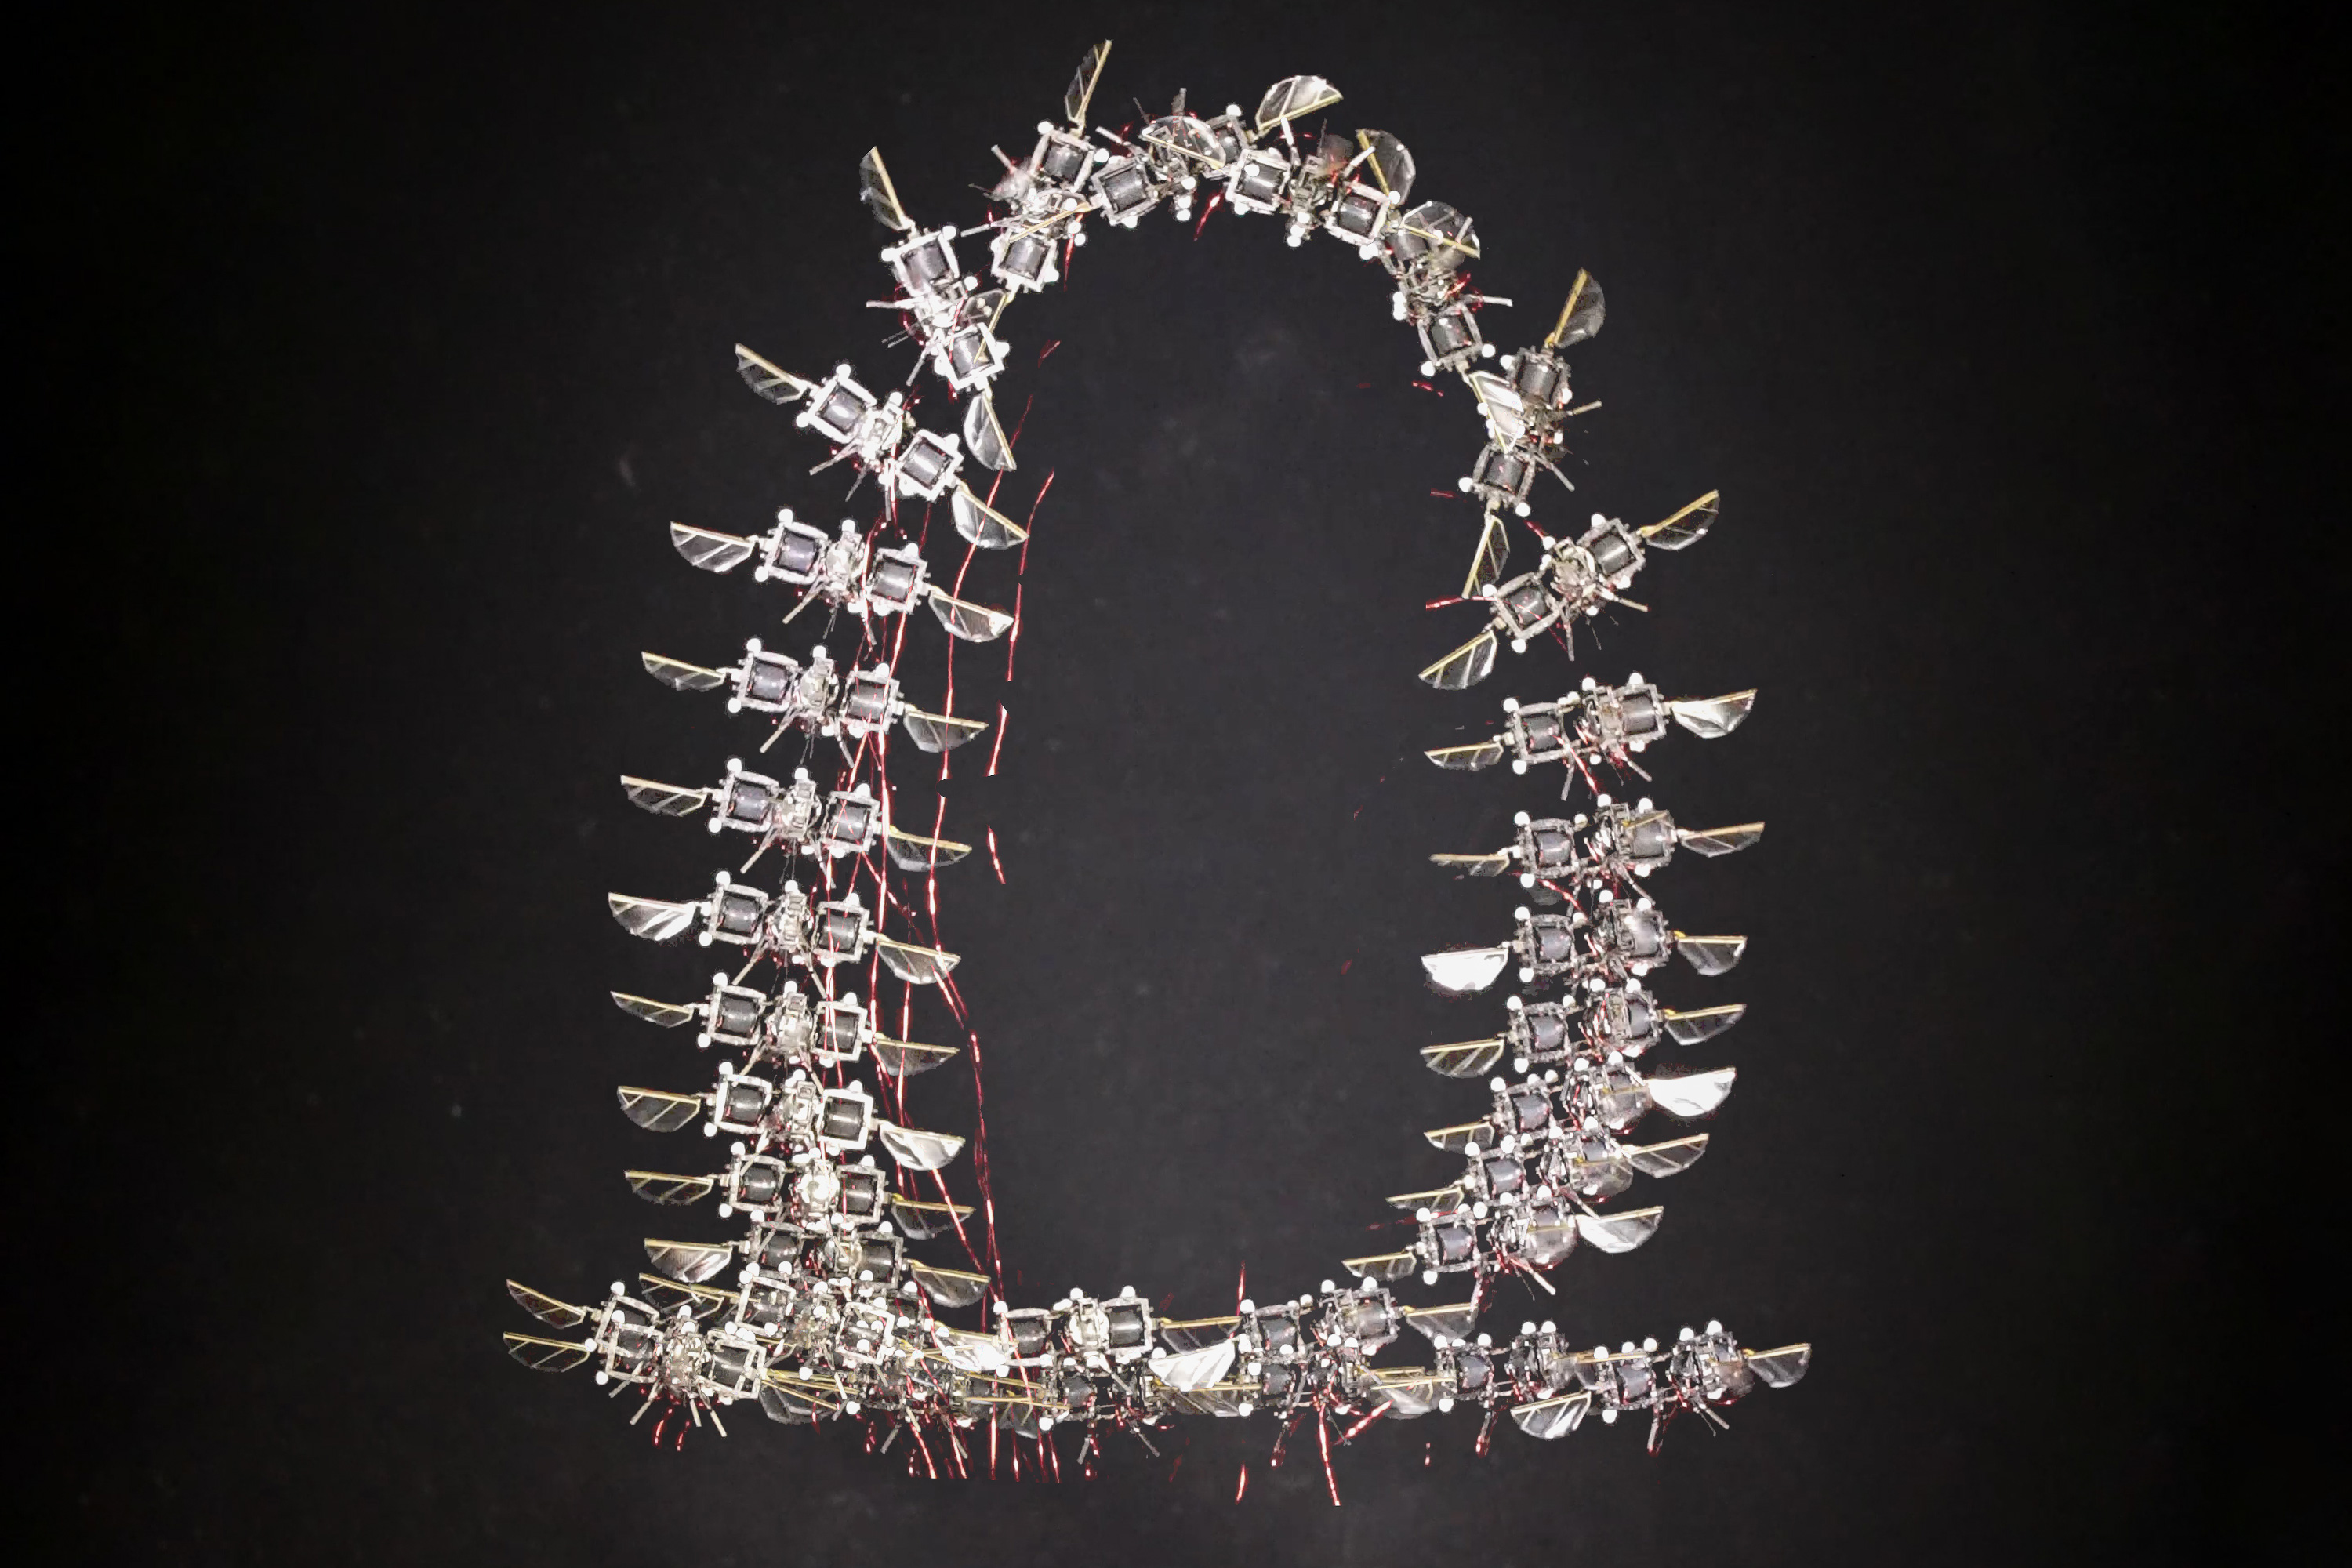
MIT-ის მკვლევარებმა შექმნეს მოქნილი, მწერების მსგავსი მფრინავი მიკრობოტები
MIT-ის მკვლევარებმა შეიმუშავეს საჰაერო მიკრობოტები, რომლებსაც შეუძლიათ იფრინონ ნამდვილი მწერების მსგავსი სისწრაფითა და მოქნილობით, რაც მნიშვნელოვანი ნახტომია წინა ვერსიებთან შედარებით. ახალი ხელოვნურ ინტელექტზე დაფუძნებული კონტროლერის მეშვეობით, ამ პატარა რობოტებს შეუძლიათ შეასრულონ რთული მანევრები, როგორიცაა უწყვეტი სალტოები, რითაც მათი სიჩქარე 450%-ით, ხოლო აჩქარება 250%-ით გაიზარდა. ეს მიღწევა ხსნის შესაძლებლობებს მათ გამოსაყენებლად სტიქიური უბედურებების ზონებში, გადარჩენის ოპერაციებისთვის, ს
მომავალში, პატარა მფრინავი რობოტები შეიძლება გამოიყენონ ნანგრევებში ჩარჩენილი გადარჩენილების მოსაძებნად დამანგრეველი მიწისძვრის შემდეგ. ნამდვილი მწერების მსგავსად, ამ რობოტებს შეეძლებათ ვიწრო სივრცეებში გაძრომა, სადაც უფრო დიდი რობოტები ვერ შევლენ, თანაც თავიდან აიცილონ სტაციონარული დაბრკოლებები და ჩამოვარდნილი ნამსხვრევები. აქამდე, საჰაერო მიკრობოტებს მხოლოდ ნელა, გლუვი ტრაექტორიების გასწვრივ შეეძლოთ ფრენა, რაც შორს იყო ნამდვილი მწერების სწრაფი და მოქნილი ფრენისგან – აქამდე. MIT-ის მკვლევარებმა წარმოადგინეს საჰაერო მიკრობოტები, რომლებსაც შეუძლიათ ფრენა სისწრაფითა და მოქნილობით, რაც შედარებულია მათ ბიოლოგიურ ანალოგებთან. ერთობლივმა გუნდმა შეიმუშავა ახალი ხელოვნურ ინტელექტზე დაფუძნებული კონტროლერი რობოტული მწერისთვის, რამაც მას საშუალება მისცა გაჰყოლოდა გიმნასტიკურ ფრენის ტრაექტორიებს, მაგალითად, უწყვეტი ტრიალის შესრულება. ორნაწილიანი კონტროლის სქემით, რომელიც აერთიანებს მაღალ წარმადობას გამოთვლით ეფექტურობასთან, რობოტის სიჩქარე და აჩქარება გაიზარდა დაახლოებით 450 პროცენტით და 250 პროცენტით, შესაბამისად, მკვლევარების წინა საუკეთესო დემონსტრაციებთან შედარებით. სწრაფი რობოტი საკმარისად მოქნილი იყო, რომ 11 წამში 10 თანმიმდევრული სალტო შეესრულებინა, მაშინაც კი, როდესაც ქარის მოქმედება ემუქრებოდა მის კურსიდან გადაგდებას.
„ჩვენ გვსურს, რომ ეს რობოტები გამოვიყენოთ ისეთ სცენარებში, სადაც ტრადიციულ კვადროკოპტერ რობოტებს გაუჭირდებათ ფრენა, მაგრამ სადაც მწერებს შეეძლოთ ნავიგაცია. ახლა, ჩვენი ბიოინსპირაციული კონტროლის ჩარჩოს წყალობით, ჩვენი რობოტის ფრენის მუშაობა შედარებულია მწერებისას სიჩქარის, აჩქარების და დახრის კუთხის თვალსაზრისით. ეს საკმაოდ ამაღელვებელი ნაბიჯია მომავალი მიზნისკენ“, – ამბობს კევინ ჩენი, ელექტროინჟინერიისა და კომპიუტერული მეცნიერების (EECS) დეპარტამენტის ასოცირებული პროფესორი, რბილი და მიკრო რობოტიკის ლაბორატორიის ხელმძღვანელი ელექტრონიკის კვლევით ლაბორატორიაში (RLE) და რობოტის შესახებ ნაშრომის თანაავტორი. ჩენთან ერთად ნაშრომის წამყვანი ავტორები არიან იი-ჰსუან ჰსიაო, EECS MIT-ის მაგისტრანტი; ანდრეა ტალიაბუე, PhD ’24; და ოუენ მატესონი, აერონავტიკისა და ასტრონავტიკის დეპარტამენტის (AeroAstro) მაგისტრანტი; ასევე EECS-ის მაგისტრანტი სუჰან კიმი; ტონგ ჟაო, MEng ’23; და თანაავტორი ჯონათან პ. ჰოუ, ფორდის ინჟინერიის პროფესორი აერონავტიკისა და ასტრონავტიკის დეპარტამენტში და ინფორმაციისა და გადაწყვეტილების სისტემების ლაბორატორიის (LIDS) მთავარი მკვლევარი. კვლევა დღეს გამოქვეყნებულია Science Advances-ში.
ხელოვნური ინტელექტის კონტროლერი
ჩენის ჯგუფი რობოტულ მწერებს ხუთ წელზე მეტია ქმნის. მათ ცოტა ხნის წინ შეიმუშავეს მათი პაწაწინა რობოტის უფრო გამძლე ვერსია, მიკროკასეტის ზომის მოწყობილობა, რომელიც ქაღალდის სამაგრზე ნაკლებს იწონის. ახალი ვერსია იყენებს უფრო დიდ, ფრთებს, რომლებიც უფრო მოქნილ მოძრაობებს უზრუნველყოფს. ისინი იკვებება მოქნილი ხელოვნური კუნთების ნაკრებით, რომლებიც ფრთებს უკიდურესად სწრაფი სიჩქარით აფრიალებენ. მაგრამ კონტროლერი — რობოტის „ტვინი“, რომელიც განსაზღვრავს მის პოზიციას და ეუბნება სად იფრინოს — ხელით იყო დარეგულირებული ადამიანის მიერ, რაც ზღუდავდა რობოტის მუშაობას. იმისათვის, რომ რობოტს სწრაფად და აგრესიულად ეფრინა, როგორც ნამდვილ მწერს, მას სჭირდებოდა უფრო მძლავრი კონტროლერი, რომელსაც შეეძლო გაეთვალისწინებინა გაურკვევლობა და სწრაფად შეესრულებინა რთული ოპტიმიზაციები. ასეთი კონტროლერი ზედმეტად გამოთვლითი ინტენსიური იქნებოდა რეალურ დროში გამოსაყენებლად, განსაკუთრებით მსუბუქი რობოტის რთული აეროდინამიკის გათვალისწინებით. ამ გამოწვევის დასაძლევად, ჩენის ჯგუფი გაერთიანდა ჰოუს გუნდთან და ერთად შექმნეს ორსაფეხურიანი, ხელოვნურ ინტელექტზე დაფუძნებული კონტროლის სქემა, რომელიც უზრუნველყოფს სირთულეებისთვის აუცილებელ სიმტკიცეს, სწრაფ მანევრებს და გამოთვლით ეფექტურობას, რომელიც საჭიროა რეალურ დროში განლაგებისთვის.
„აპარატურულმა მიღწევებმა კონტროლერი განავითარა ისე, რომ პროგრამული უზრუნველყოფის მხრივ მეტის გაკეთება შეგვეძლო, მაგრამ ამავე დროს, კონტროლერის განვითარებასთან ერთად, მათ მეტის გაკეთება შეეძლოთ აპარატურის მხრივ. როგორც კევინის გუნდი დემონსტრირებს ახალ შესაძლებლობებს, ჩვენ ვამტკიცებთ, რომ მათი გამოყენება შეგვიძლია“, – ამბობს ჰოუ. პირველი ნაბიჯისთვის, გუნდმა შექმნა ის, რაც ცნობილია როგორც მოდელზე დაფუძნებული პროგნოზირებადი კონტროლერი. ამ ტიპის მძლავრი კონტროლერი იყენებს დინამიურ, მათემატიკურ მოდელს რობოტის ქცევის პროგნოზირებისთვის და ოპტიმალური მოქმედებების სერიის დაგეგმვისთვის, რათა უსაფრთხოდ გაჰყვეს ტრაექტორიას. მიუხედავად იმისა, რომ გამოთვლითი ინტენსიურია, მას შეუძლია დაგეგმოს რთული მანევრები, როგორიცაა საჰაერო სალტოები, სწრაფი მოხვევები და აგრესიული ტანის დახრები. ეს მაღალი ხარისხის დამგეგმავი ასევე შექმნილია იმისთვის, რომ გაითვალისწინოს შეზღუდვები ძალაზე და ბრუნვის მომენტზე, რომლის გამოყენებაც რობოტს შეუძლია, რაც აუცილებელია შეჯახების თავიდან ასაცილებლად. მაგალითად,
თეგები:
#ხელოვნური ინტელექტი
#კვლევა
#რობოტიკა
#mit
#მფრინავი რობოტები
#მიკრობოტები
#ძებნა-შველა
#მიწისძვრა
#ბიოინსპირაცია
#ინჟინერია
წყარო: news.mit.edu
AI-ით გადამუშავებული
მსგავსი სტატიები
მეცნიერება და ტექნოლოგიები
MIT-ის მეცნიერებმა LLM-ებში ფარული ცნებებისა და მიკერძოებების აღმოჩენისა და მართვის მეთოდი შეიმუშავეს
მეცნიერება და ტექნოლოგიები
ბირთვული ნარჩენები – ენერგიის ახალი წყარო: MIT-ის სტუდენტის ინოვაციური კვლევა
მეცნიერება და ტექნოლოგიები